

Описание
----- Фокусировка на универсальном обслуживании электронных деталей -----

Примечание: новый номер отслеживания для China Post Ordinary Small Packet Plus можно отследить только для того, чтобы он прибыл в аэропорт вашей страны, пожалуйста, выберите авиа-отправление Почты Китая, если вы хотите
Полная информация об отслеживании.
Информация о отслеживании почты Китая, обычный маленький пакет плюс, можно проверить здесь: www.17track.net/en
Описание:
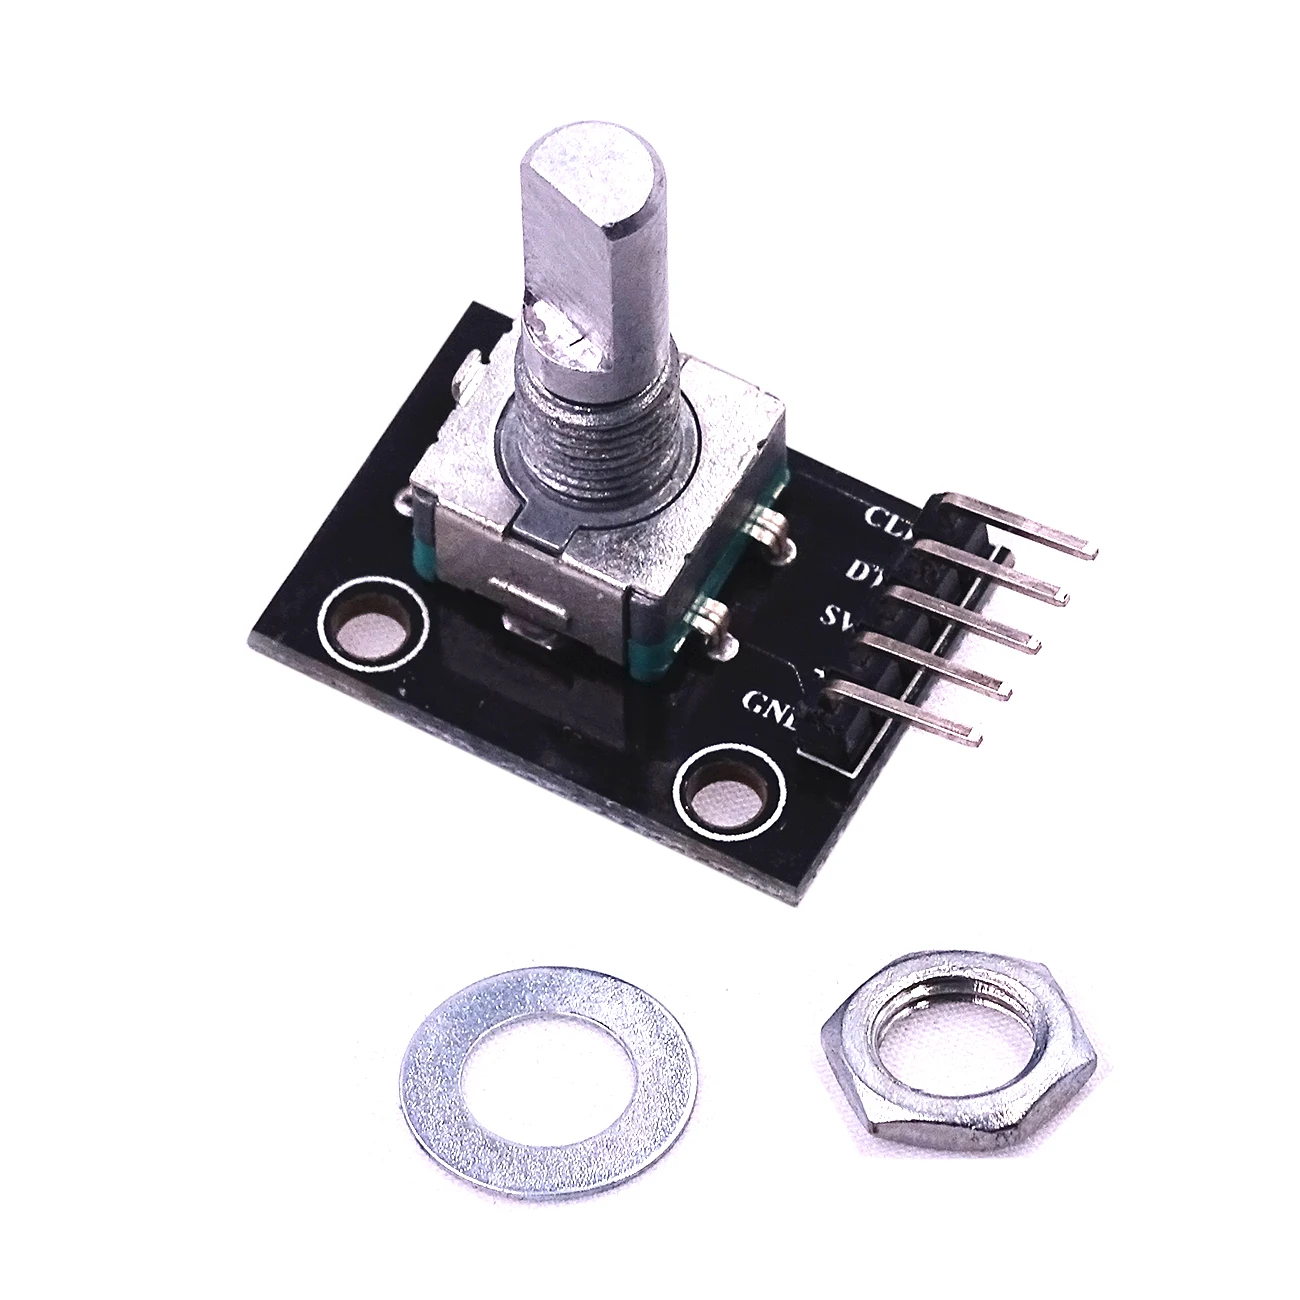
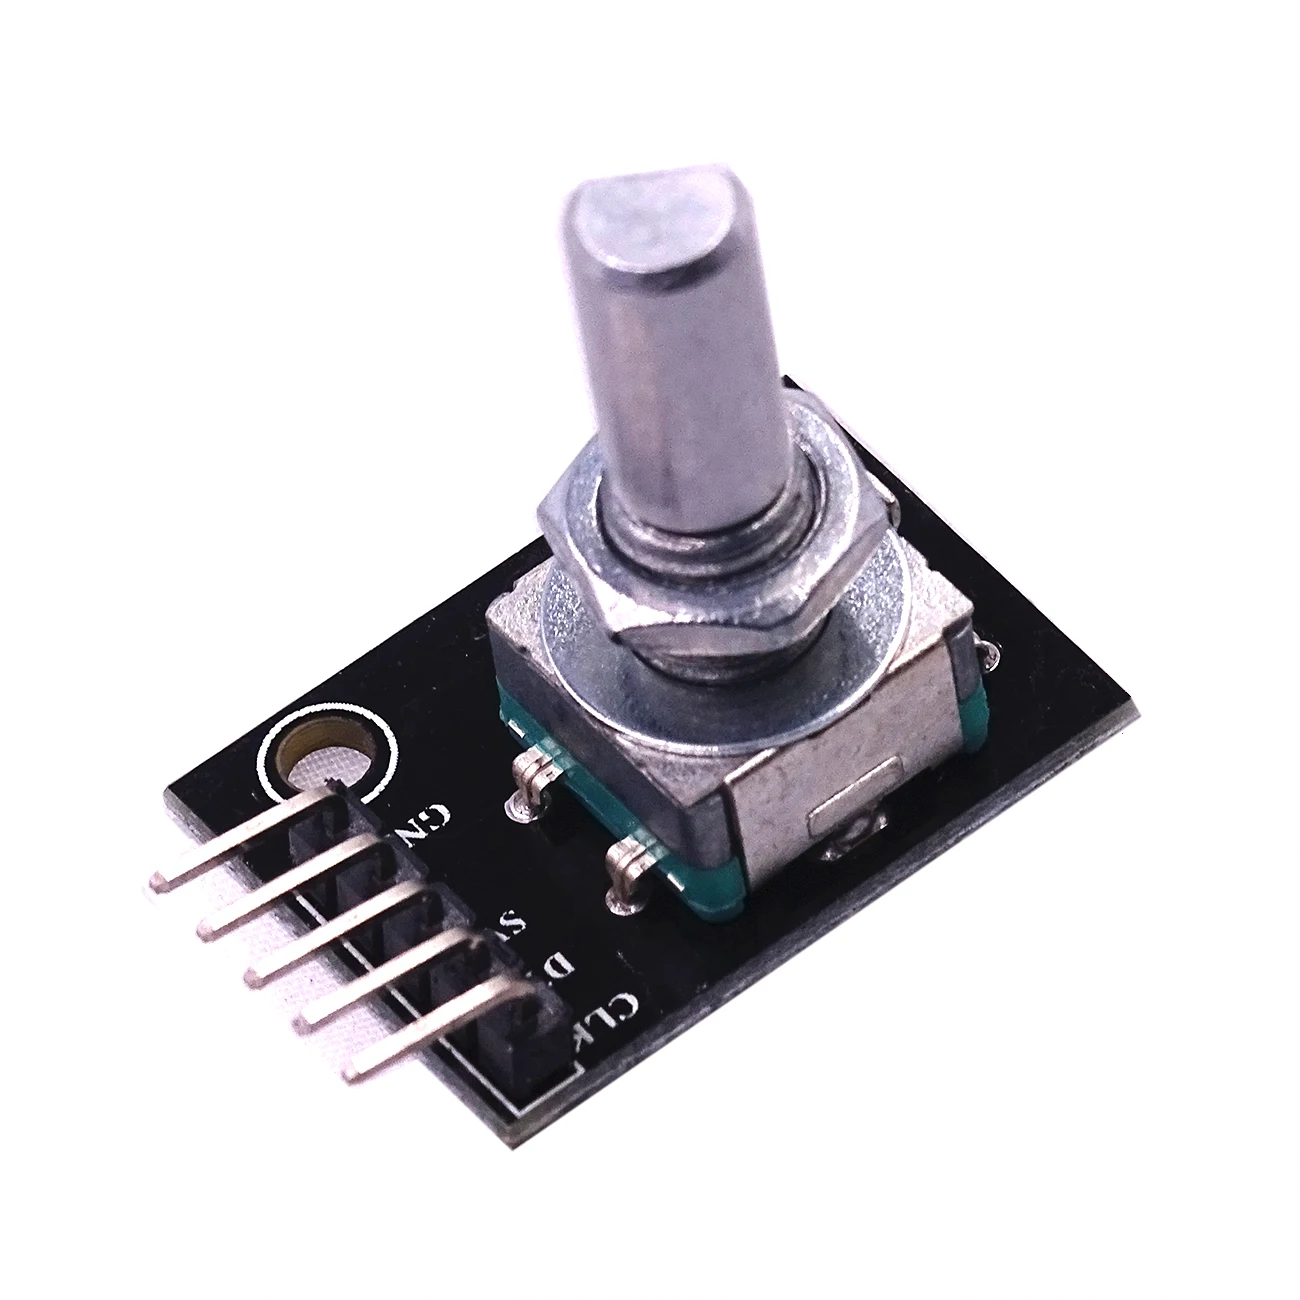
Энкодер Модуль
Рабочее напряжение: 5 В
Число пульсаций одного кольца: 20
Роторный энкодер может подсчитывать количество раз выходного импульса в направлении вращения и обратном направлении вращения при вращении. Частота вращения не соответствует потенциометру, это вращение не ограничено. С кнопкой на поворотном кодировщике, его можно сбросить в исходное состояние, то есть, подсчет от 0.
Принцип работы:
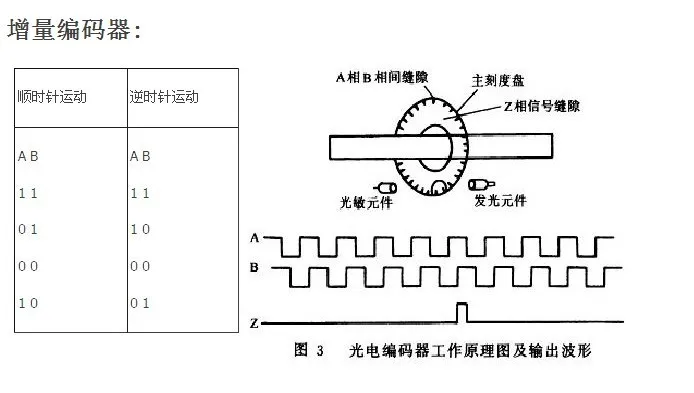
Инкрементный энкодер-это вращающийся датчик, который преобразует смещение вращения в ряд цифровых импульсных сигналов. Эти импульсы используются для контроля углового смещения. Принцип фотоэлектрического сканирования используется при преобразовании углового смещения в энкодере Eltra. Система чтения основана на вращении радиального циферблата (Ma Pan), который состоит из другого прозрачного окна и Непрозрачное окно. Между тем, он облучен вертикально инфракрасным светом, и изображение Ma Pan проецируется на поверхность приемника. Приемник покрывает слой дифракционные решетки, которые имеют ту же ширину окна, что и кодирующий диск. Работа приемника заключается в том, чтобы почувствовать изменение, произведенное вращением диска, а затем преобразовать свет в соответствующие электрические изменения. Затем сигнал низкого уровня поднимается на более высокий уровень, и производится квадратный пульс без каких-либо помех, который должен быть обработан электронной схемой. Система чтения обычно использует дифференциальный режим для сравнения двух различных сигналов, но разница в фазе составляет 180 градусов, чтобы улучшить качество и стабильность выходного сигнала. Показания формируются на основе разницы между двумя сигналами, что устраняет помехи.
Инкрементный Датчик положения:
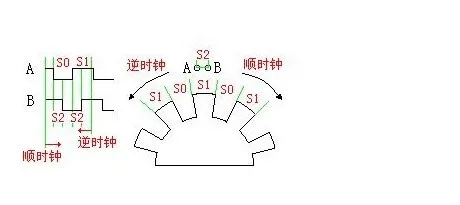
Инкрементный кодировщик дает две фазные квадратные волны, разница в фазе которых составляет 90 градусов, как правило, называется канал A и канал B. Один из каналов дает информацию о скорости, и в то же время информация о направлении вращения получена через последовательное сравнение между двумя канальными сигналами. Есть также специальный сигнал, который называется Z или нулевым каналом, который дает абсолютный нулевой бит кодировщика, который является квадратной волной, совпадающей с центральной линией канала Fang Bo.
Точность инкрементного кодировщика зависит от двух факторов, механического и электрического. К этим факторам относятся погрешность в индексировании растровых дисков, эксцентричность дисков, подшипник эксцентрика, ошибка электронного считывающее устройство и неточность оптической части. Единица измерения точности кодировщика-это степень электричества, а точность кодировщика определяет импульсную фракцию, произведенную энкодером. Ниже приводится информация о вращении механической оси на 360 градусов электрической степени, а вращение вала должно быть полным циклом. Необходимо знать, сколько механических углов эквивалентно 360 градусам в электрическом, и можно рассчитать по следующей формуле: электрические 360 = 360 градусов/n градусов импульса/вращения оборудования.
Схема: A, B коммутационный сигнал
Погрешность кодировщика представлена максимальным смещением двух непрерывных импульсных волн в электрическом угле. Ошибка существует в любом энкодере, что вызвано вышеуказанными факторами. Максимальная погрешность энкодера Eltra составляет + 25 электрического угла (при любом заявленном состоянии), что эквивалентно номинальному отклонению + 7%. Что касается разницы в фазе, то 90 градусов (электрический), максимальное отклонение двух каналов + 35, а электрическая степень эквивалентна номинальному отклонению значения около 10%.
UVW сигнала инкрементный датчик положения
В дополнение к традиционным кодировщикам, указанным выше, есть некоторые инкрементные датчики положения, которые интегрированы с другими выходными электрическими сигналами. Инкрементный кодировщик, который интегрирован с UVW сигналом, является пример. Обычно применяется к отзывы Серводвигателей переменного тока. Сигналы полюс магнита, как правило, отображаются в сервомоторе переменного тока, и сигналы UVW, как правило, разработаны путем имитации функции магнитного оригинала. В энкодере Eltra эти сигналы UVW производятся оптическими способами и отображаются в виде трех квадратных волн, и они смещают 120 градусов друг к другу. Для того чтобы облегчить запуск двигателя, стартеры, используемые для управления двигателем, требуют этих правильных сигналов. Эти импульсы UVW полюса могут повторяться много раз в вращении механической оси, потому что они напрямую зависят от количества полюсов, подключенных к двигателю, и они используются для сигналов UVW 4, 6 или более полюсных двигателей.
Характеристики
- Тип
- Регулятор напряжения
- Состояние
- Новый
- Напряжение электропитания
- 5v
- Мощность рассеивания
- 1
- Рабочая температура
- 1
- Номер модели
- amplitude modulation
- Индивидуальное изготовление
- Да
- Бренд
- CFsunbird
- Применение
- sensor module
Сопутствующие товары