
Описание

Функциональные характеристики
| Минимальный размер, всего 5,5 см × 5,5 см |
| Поддержка напряжения 7 В ~ 24 В, защита от недостаточного напряжения,Мощность переходных частот подавления помех |
| Двойной интерфейс двигателя, Номинальный выходной ток 7А на канал. |
| Похожие на L298 управления материнскую плату, каждая линия поддерживает три провода управления позволяет, положительная инверсия и торможения. |
| Включение сигнала может быть внешне подключено к PWM, и положительные и обратные сигналы управления могут быть соединены в серии с ограничительными переключателями. |
| Управляющий сигнал управляется перфузионным током, который поддерживает прямой привод большинства одночиповых компьютеров. |
| Используйте оптосоединитель для изоляции всех сигналов управления |
| Статический заряд цепи |
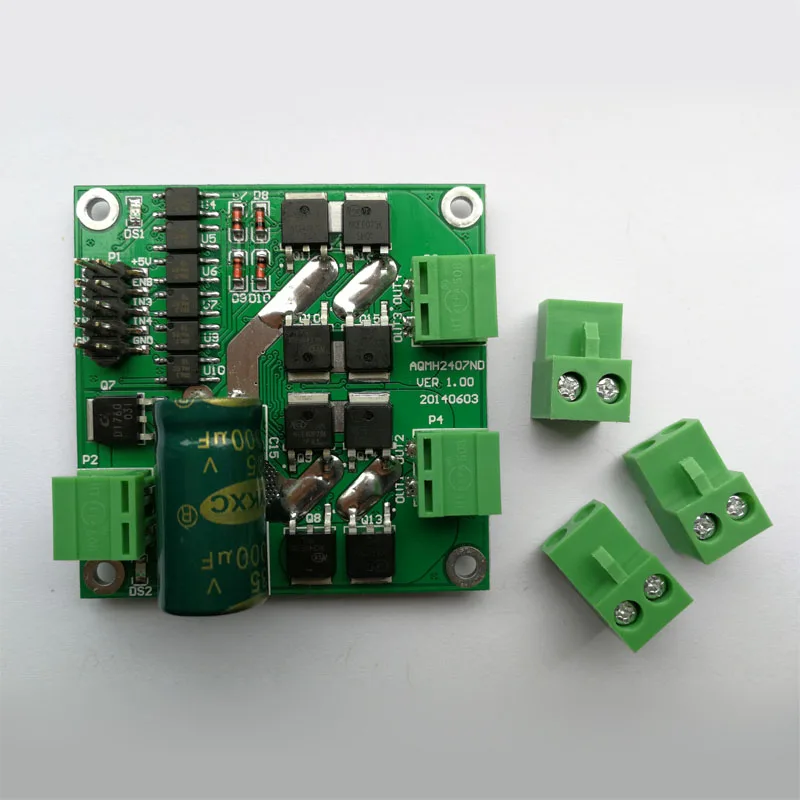
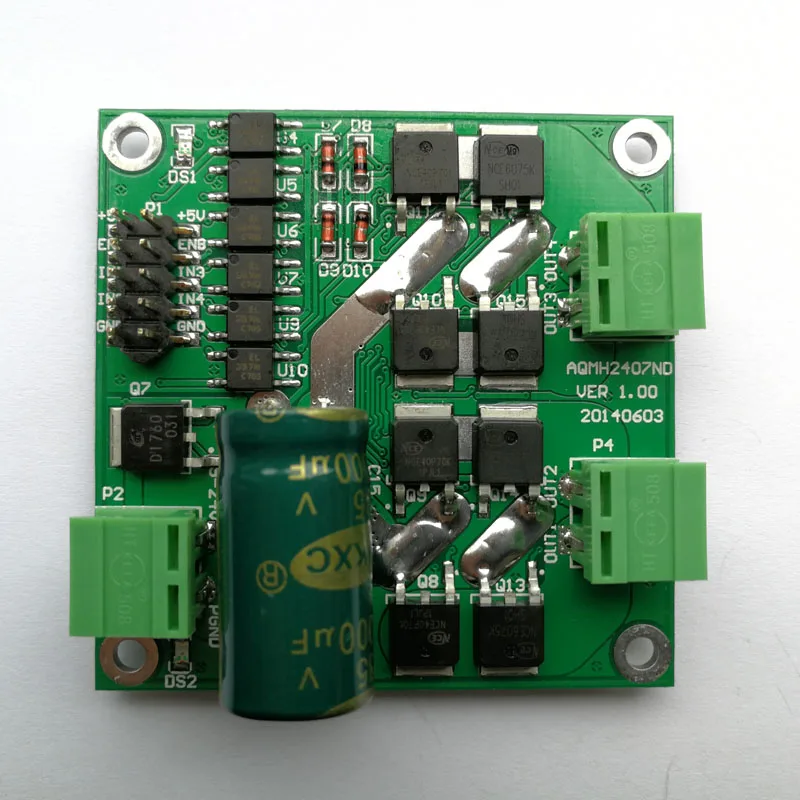
Модуль спереди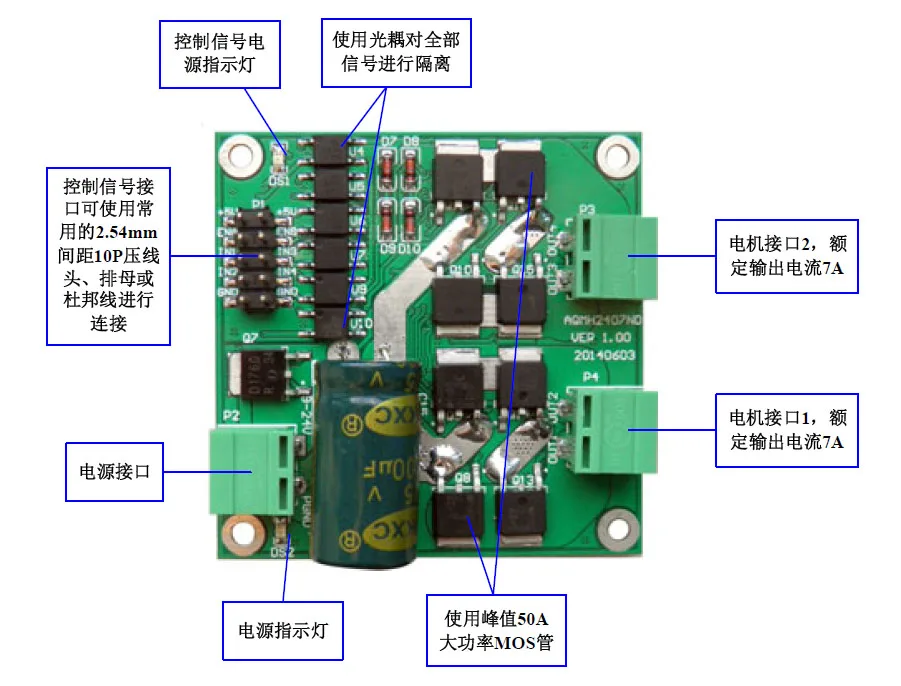
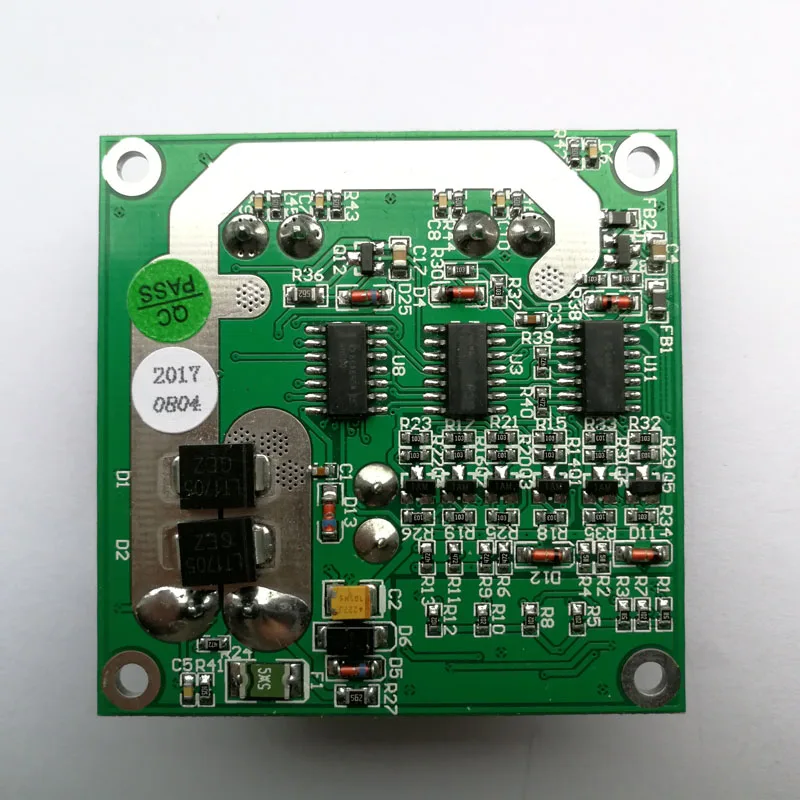
Задняя часть модуля
Оригинальный заводской дизайн, Собственная интеллектуальная ценность, доверие к качеству
Общее представление о принципах
Модуль моста H использует комбинацию цепи ворот и трубки MOS для того чтобы воплотить двигатель вперед и назад, торможение и контроль скорости. Он имеет больше ток на выходе и других подобных L298 гибкое управление сигнала материнскую плату.
| Помех методы обработки:Контроль сигнала оптопара изоляции, подавление напряжения всплеска питания. |
| Управление логика сигнала:Цепь ворот используется для осуществления логики управления, аналогичной L298. |
| Метод реализации моста H:P и N дополнительные MOS трубы используются для реализации моста H. |
| Мощность защита от недостаточного напряжения:Защита от недостаточного напряжения осуществляется с помощью микросхемы сброса. |
Технический параметр
| Проект | Параметр |
| Вход диапазон напряжения | От 6,5 В до 27 В постоянного тока |
| Номинальное входное напряжение | DC 12 V/24 V |
| Выходной канал номер | 2 дорожного движения |
| Номинальный выходной ток на дорогу | 7A |
| Пиковый выходной ток на траектории | 50A |
| Номинальная выходная мощность составляет дорожного движения | 84 Вт (блок питания 12 В) 168 Вт (блок питания 24 В) |
| Управление напряжения сигнала | 3 ~ 6,5 V |
| Ток управляющего сигнала на каждый путь | 3 ~ 11mA |
| Поддержка PWM Частотный диапазон | 0 ~ 10 кГц |
| PWM Минимальная Эффективная ширина импульса | 10us |
| Рабочая температура | -25 C ~ 80 C |
| Форма Размер | 5,5 см × 5,5 см × 2,0 см |
Подходит для моторных параметров
Двигатель с номинальным напряжением 24 В, подходит для идентификации номинальной мощности 115 Вт или ниже или идентификации номинального тока 7А ниже двигателя в течение длительного времени. Двигатель с номинальным напряжением 12 В, подходит для идентификации номинальной мощности 40 Вт или ниже или идентификации номинального тока 7А ниже двигателя в течение длительного времени.(Драйвер может выдать Номинальный ток 7А в течение длительного времени, но Номинальная мощность на моторе обычно относится к выходной мощности, учитывая потерю мощности двигателя, поэтому следует учитывать Номинальный ток, номинальный ток = Номинальная мощность/Номинальное напряжение/эффективность).
Объяснить
Это введение к колесику, роботу, лаборатории, DIY любителей, ценовое продвижение; не смотрите на "Руководство пользователя" Стандартные повреждения эксплуатации, не отключайте, внимательно прочитайте руководство пользователя. Голая плата водителя двигателя (модуль) без оболочки является специальной ценой продукта без торга. Пожалуйста, внимательно ознакомьтесь с руководством по производству.Интерфейс высокой четкости

Управление сигнала логики
1. Интерфейс двигателя 1 логика управляющего сигнала
| IN1 | IN2 | Ена | OUT1, OUT2 выход |
| × | Стоп-сигнал | ||
| 1 | 1 | × | Подвеска |
| 1 | PWM | Вперед регулирование скорости вращения | |
| 1 | PWM | Обратный регулирование скорости | |
| 1 | 1 | Full speed положительные вращения | |
| 1 | 1 | Full speed разворота |
Примечание: высокий уровень при подвешивании входного сигнала
2. Интерфейс двигателя 2 управления логикой сигнала
| IN3 | IN4 | ENB | OUT3, OUT4 выход |
| × | Стоп-сигнал | ||
| 1 | 1 | × | Подвеска |
| 1 | PWM | Вперед регулирование скорости вращения | |
| 1 | PWM | Обратный регулирование скорости | |
| 1 | 1 | Full speed положительные вращения | |
| 1 | 1 | Full speed разворота |
Примечание: высокий уровень при подвешивании входного сигнала
Типичные примеры
1. Использование микрокомпьютера с одним чипом для управления методом вращения двигателя

Блок питания и плата управления приводом сигнала питания должны быть обычными, но не с питанием двигателя PGND.Когда используется микроконтроллер 5 В, плата управления + 5 В подключена к источнику питания + 5 В; когда используется микроконтроллер 3,3 В, плата вождения + 5 В подключена к мощности 3,3 В. Сигналы управления SCM и приводной платы могут делить один источник питания или отдельный источник питания (но должны быть в общем). Эна подключается к GPIO или вывод pwm порта одного микрокомпьютера. При высокой мощности, плата привода может быть эффективной, положительной и обратной или тормозной. Если это PWM сигнал, мотор можно отрегулировать для контроля скорости; низкая мощность обычно, плата привода не является, и интерфейс двигателя не имеет выхода. IN1 и IN2 связаны с двумя GPIO из однокристального (который может поддерживать любой порт ввода-вывода из 51 один чип, без тяговое сопротивление), управление двигатель положительные и обратного Передние Задние Тормоза, логика драйвера см. логическую таблицу.
2. Используйте ключ для контроля положительного и отрицательного способа передачи двигателя

Среди них PB1 и PB2-два ключа. В тех случаях, когда PB2 нажимается и PB1 не нажимается, IN1 высокого уровня, IN2 является низкий уровень, мотор поворачивается; в тех случаях, когда PB2 нажимается и PB1 не нажимается, IN1 является низкий уровень, IN2 высокий уровень, двигатель реверсы; IN2 и IN2 являются низким или высоким уровнем, когда оба PB1 и PB2 нажимаются или оба, привод двигателя (или тормоз). Логика управляющего сигнала видна в логической таблице.
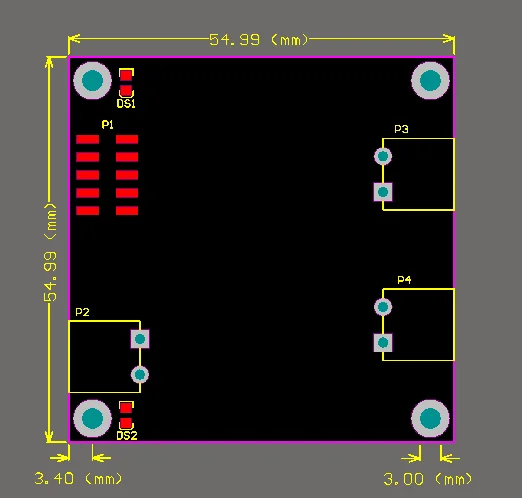
Размер: 5,5 см × 5,5 см × 2,0 см. Отверстие отверстия установки 3 мм. Рекомендуется использовать M3 винты для крепления. При установке, обратите внимание, чтобы не сделать заднюю цепь короткой схемой, вы можете добавить изоляторы или использовать медные полюсы для поднятия монтажной платы.
На что следует обратить внимание
1) мощность привода не должна быть изменена. Предлагается подключить предохранитель 15А к интерфейсу питания, а напряжение должно быть между 6,5 и 27 в. Если напряжение перенапряжения, включение питания может разрушить модуль привода.
2) Предлагается, что Номинальный выходной ток блока питания более 2 раз номинального тока двигателя, чтобы не вызвать источник питания Не подавайте напряжение источника питания, когда двигатель начинает привести к падению напряжения питания на входное напряжение, которое не требуется блоку питания Драйвер.
3) Интерфейс двигателя не должен быть короткой схемой, в противном случае он может сжигать модуль привода. Рекомендуется подключить предохранитель 10A к интерфейсу двигателя.
5) Драйвер должен быть подключен к двигателю, прежде чем он подпитывается, так что модуль вождения может быть предотвращен от сгорания небрежным короткого замыкания.
6) будьте осторожны, не мочите диск. Не замыкайте компоненты на пластине драйвера. Не прикасайтесь к булавкам и подушечкам на доске вручную..
Характеристики
- Бренд
- TailKuKe
- Материалы для самостоятельного изготовления
- Электрический
- Model
- AQMH2407ND
- Voltage
- 24V
- Power mode
- Direct current
- Voltage range
- 6.5-27
- Rated current
- 7
- control mode
- External PWM, TTL level
- Speed regulation type
- Duty cycle
- Scope of application
- Various controls
Сопутствующие товары