Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402
  • Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402
  • Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402
  • Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402
  • Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402
  • Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

750 руб.

Описание

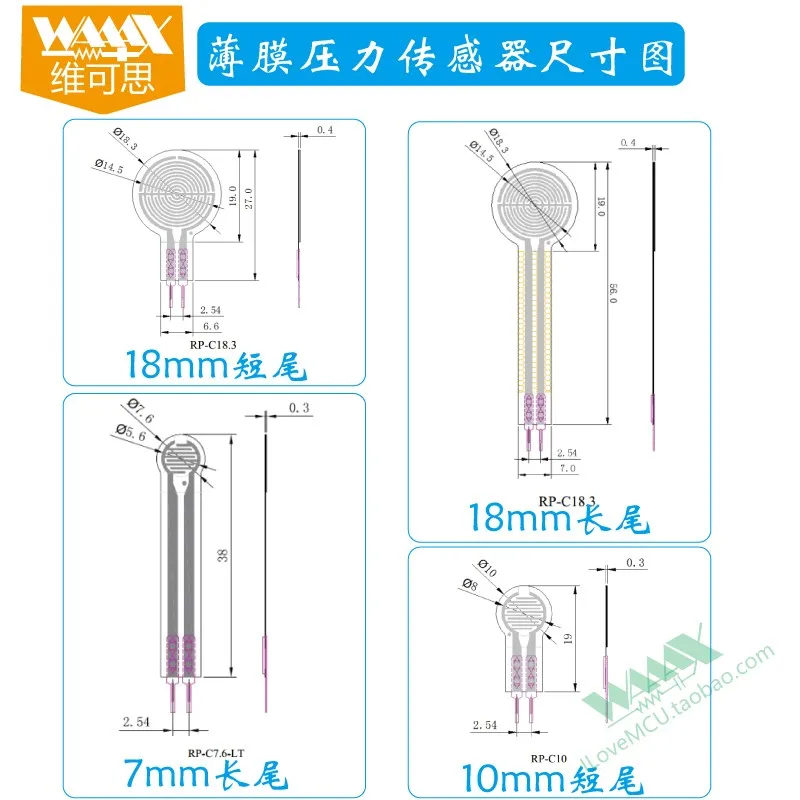
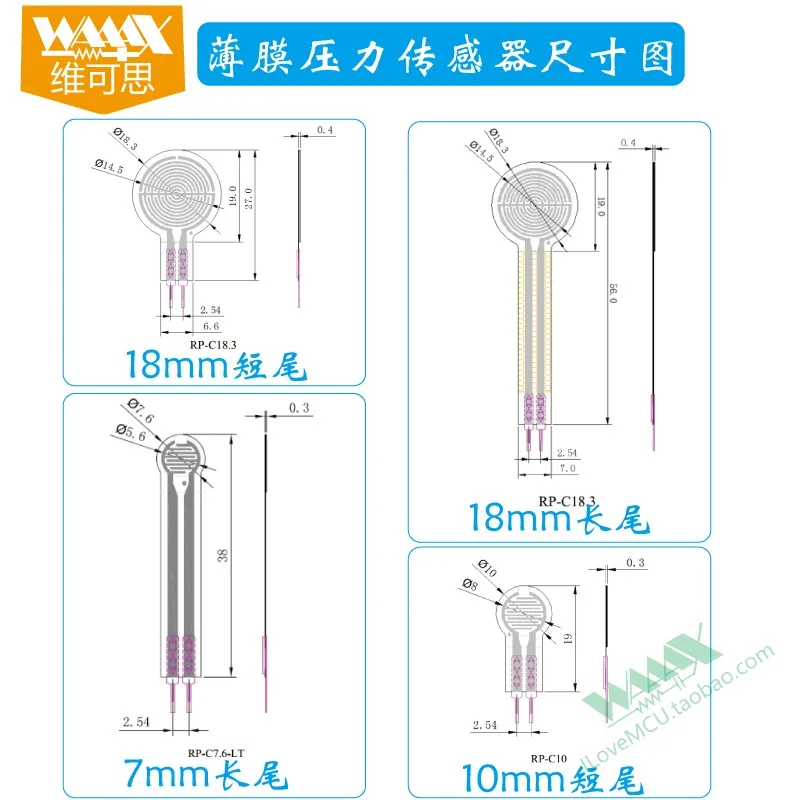
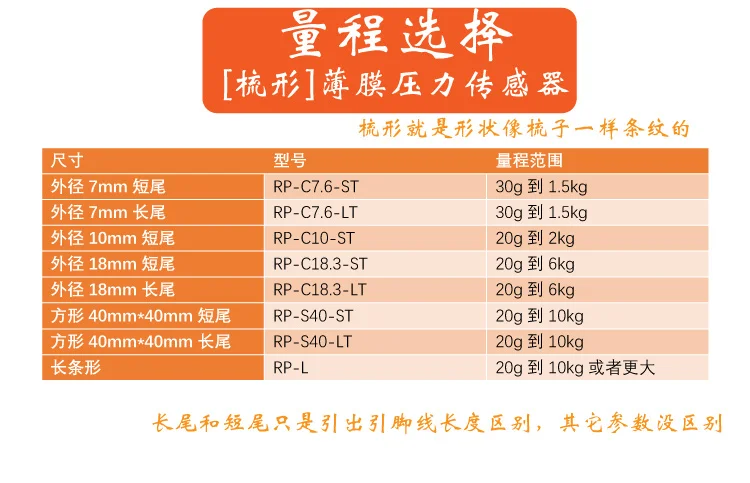
Тип 1: Наружный диаметр 18 мм (короткий хвост)
Тип 2: Наружный диаметр 18 мм (длинный хвост)
Тип 3: Наружный диаметр 7 мм Длинный хвост
Тип 4: Наружный диаметр 10 мм (короткий хвост)
Тип 5: Наружный диаметр 7 мм короткий хвост
Тип 6: квадратный 40 мм * 40 мм короткий хвост
Тип 7: квадратный 40 мм * 40 мм длинный хвост
Тип 8: Наружный диаметр 5 мм (короткий хвост)
Тип 9: Наружный диаметр 5 мм (длинный хвост)

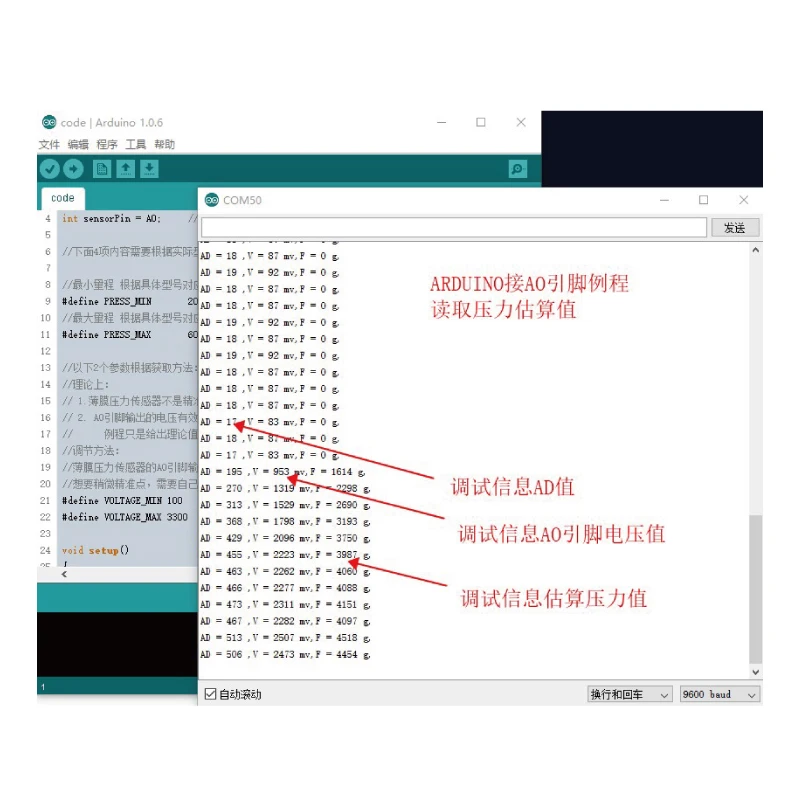
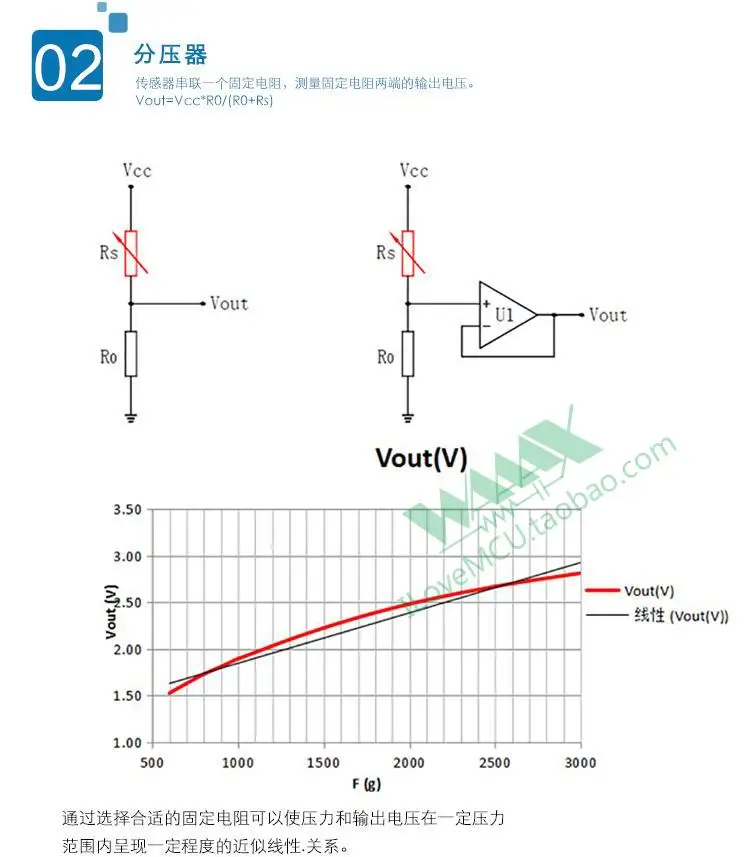
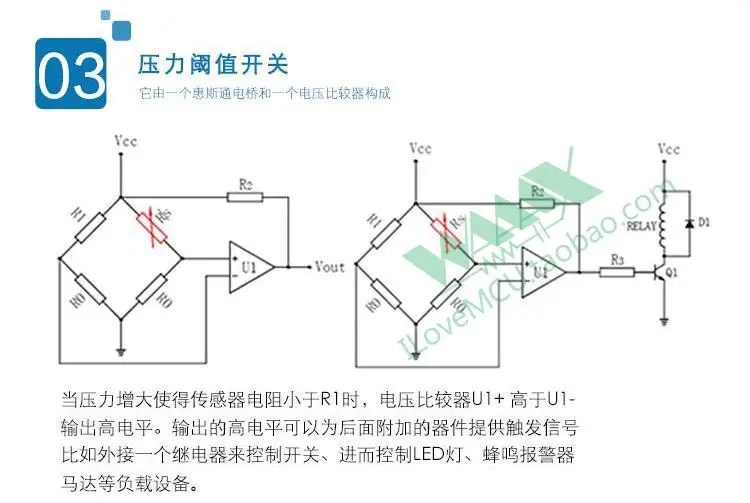
Функция модуля преобразования напряжения заключается в преобразовании сигнала изменения сопротивления оригинального датчика в аналоговый сигнал напряжения AO pin, который может быть распознан одним микрокомпьютером, и цифровой логический сигнал высокого и низкого уровня DO pin.

AOPin0-3.3vThe больше давления, чем больше выходное напряжение,

DOPin выход высокий уровень, когда давление превышает порог
Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Не может изменить сопротивление в напряжение для MCU, рекомендуется приобрести модуль преобразования напряжения, использовать с датчиком давления 。

StayAOThe pin может получить изменение напряжения и может использовать commonADread, D0Pin может выводить высокий и низкий уровень, отрегулировать граничную точку в соответствии с потенциометром на плате, общий с одним микропроцессором высокого и низкого уровня.

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402

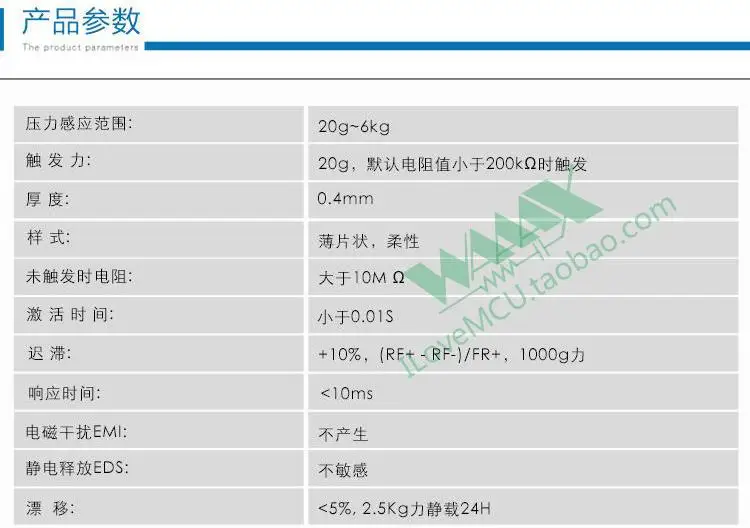
7,6 мм Диаметр длинного хвоста следующие параметры:

Резистивная пленка датчик давления чувствительные к силы резисторы ножная стелька робот тактильные гибкие FSR402