

Описание

Драйвер введение
В DM432C представляет собой универсальность полностью цифровой шаговый драйвер на основе DSP с усовершенствованным алгоритмом управления. В DM432C-это новое поколение цифровой шаговый двигатель управления. Он обеспечивает уникальный уровень гладкости системы, обеспечивая оптимальный крутящий момент и нестабильность среднего диапазона. Технология автоматической идентификации двигателя и параметров автоматической конфигурации обеспечивает оптимальные отклики с различными двигателями и простота в использовании. Приводные двигатели могут работать с гораздо меньшим шумом, более низким нагревом, более плавным движением, чем большинство водителей на рынках. Свои уникальные особенности делают DM432C идеальным решением для приложений, которые требуют более низкой скорости гладкость.
Особенности
-Анти-резонансный, обеспечивает оптимальный крутящий момент и нестабильность среднего диапазона
-Технология автоматической идентификации и параметров двигателя, предлагает оптимальные ответы с различными моторами
-Мульти-шаговый позволяет низкому разрешению шаг вход, чтобы произвести более высокий микрошаг выход для гладкой производительности системы
-Программируемые микрошаговые разрешения, от полноступенчатых до 51200 шагов/rev
-Напряжение питания до + 40 В постоянного тока
-Программируемый выходной ток, от 0.5A до 3.2A
-Частота импульса до 200 кГц
-Ttl совместимый и оптически изолированный вход
-Автоматическое уменьшение холостого хода
-Подходит для детей в возрасте от 2-phase и 4-фазами
-Поддержка режимов PUL/DIR и CW/CCW
-Защита от перенапряжения, перегрузки по току, фазовых ошибок
Приложений
Подходят для широкого спектра шаговые двигатели, от NEMA размера 14 до 23. Его можно использовать в различных видах машин, таких как лазерные резаки, лазерные маркеры, высокая точность X-Y столы, машины для этикеткок, и так далее. Свои уникальные особенности делают DM432C идеальным решением для приложений, которые требуют более низкой скорости гладкость.
Электрические характеристики (Tj = 25OC/77OF)
| Параметры | DM432C | |||
| Мин | Типичное | Макс | Блок | |
| Выход ток | 0,1 | - | 3,2 (2,3 RMS) | А |
| Напряжение питания | + 20 | - | + 40 | Постоянный ток |
| Логический сигнал ток | 7 | 10 | 16 | MA |
| Импульсная Входная частота | - | 200 | КГц | |
| Сопротивление изоляции | 500 | MO | ||
Механические характеристики (блок: мм [дюйм])
Штыревая идентификация и описание
Разъем P1 конфигурации
| Pin Функция | Детали |
| PUL + | Импульсный сигнал:В режиме одного импульса (импульса/направления) этот вход представляет импульсный сигнал, каждый поднимающийся или падающий край активный (программное обеспечение настраивается); 4-5 в при PUL-HIGH, 0-0,5 В при PUL-LOW. В режиме двойного импульса (пульс/пульс), этот вход представляет по часовой стрелке (CW) пульс, активный как на высоком уровне, так и на низком уровне (программное обеспечение настраивается). Для надежного отклика ширина импульса должна быть длиннее 2,5 & micro; s. Серия соединяет резисторы для ограничения тока при использовании + 12 В или + 24 В. То же, что и сигналы DIR и ENA. |
| Опора | |
| Дир + | Дир сигнала:В одноимпульсном режиме этот сигнал имеет низкие/высоковольтные уровни, представляющие два направления вращения двигателя; в режиме двойного импульса (программное обеспечение настраивается), этот сигнал-счетчик часов (CCW) импульса, активный как на высоком уровне, так и на низком уровне (программное обеспечение настраивается). Для надежного отклика на движение, DIR сигнал должен быть впереди PUL сигнала на 5 & micro; s как минимум. 4-5 в при DIR-HIGH, 0-0,5 В при DIR-LOW. Обратите внимание, что направление вращения также относится к проводке двигателя-драйвера. Обмен соединением двух проводов для катушки с драйвером обратное направление движения. |
| Дир | |
| Ена + | Включает сигнал:Этот сигнал используется для включения/отключения драйвера. Высокий уровень (NPN контрольный сигнал, PNP и дифференциальные сигналы управления, а именно низкий уровень для включения.) для включения драйвера и низкий уровень для отключения драйвера. Обычно слеваНеподключенным (включено). |
Разъем P2 конфигурации
| Pin Функция | Детали |
| + Постоянного тока | Источник питания, 20 ~ 40 В постоянного тока, включая колебания напряжения и напряжения EMF. |
| GND | Мощность местах. |
| A +, A- | Двигателя двигателем постоянного тока однофазный A |
| B +, B- | Двигателя двигателем постоянного тока однофазный B |
Выбор разрешения микрошага и выходной ток драйвера
Микрошаговые разрешения и выходной ток программируются, первый может быть установлен от полного шага до 102400 шагов/rev и последний может быть установлен от 0.1A до 3.2A.
Тем не менее, в тех случаях, когда это не в программном обеспечении настроить режим, этот драйвер используется 8-битный DIP-переключатель, чтобы установить разрешение microstep и мотор рабочий ток, как показано ниже:
Microstep Разрешение выбор
Когда он не в режиме настройки программного обеспечения, разрешение микрошага устанавливается SW5, 6, 7, 8 переключателя DIP, как показано в следующей таблице:
| Microstep | Шаги/rev (для 1,8OМотор) | SW5 | SW6 | SW7 | SW8 |
| 1 до 512 | По умолчанию/программное обеспечение настроено | На | На | На | На |
| 2 | 400 | Off | На | На | На |
| 4 | 800 | На | Off | На | На |
| 8 | 1600 | Off | Off | На | На |
| 16 | 3200 | На | На | Off | На |
| 32 | 6400 | Off | На | Off | На |
| 64 ГБ | 12800 | На | Off | Off | На |
| 128 | 25600 | Off | Off | Off | На |
| 5 | 1000 | На | На | На | Off |
| 10 | 2000 | Off | На | На | Off |
| 20 | 4000 | На | Off | На | Off |
| 25 | 5000 | Off | Off | На | Off |
| 40 | 8000 | На | На | Off | Off |
| 50 | 10000 | Off | На | Off | Off |
| 100 | 20000 | На | Off | Off | Off |
| 125 | 25000 | Off | Off | Off | Off |
Текущие параметры
В тех случаях, когда это не в программном обеспечении настроить режим, первые три бита (SW1 odair/тонкий белый кардиган с длинным рукавом для девочек возрастом 2 3) нижеследующей таблице используются для установки одного из динамическая сила тока. Выберите наиболее близкий к требуемому току вашего двигателя.
| Максимальный ток | Измерения среднеквадратичного значения тока | SW1 | SW2 | SW3 |
| По умолчанию/по (от 0,1 до 3.2A) | На | На | На | |
| 1.31A | 0.94A | Off | На | На |
| 1.63A | 1.16A | На | Off | На |
| 1.94A | 1.39A | Off | Off | На |
| 2.24A | 1.60A | На | На | Off |
| 2.55A | 1.82A | Off | На | Off |
| 2.87A | 2.05A | На | Off | Off |
| 3.20A | 2.29A | Off | Off | Off |
Примечания:Из-за индуктивности двигателя фактический ток в катушке может быть меньше, чем динамическая Настройка тока, особенно в условиях высокой скорости.
Мотор введение
Особенности:
-2-фазовый гибридный шаговый двигатель
-Высокий крутящий момент дизайн
-Стандартные размеры NEMA 23
-Серия или параллельная и однополярная проводка
-Оптимизированный для microstepping
Введение:
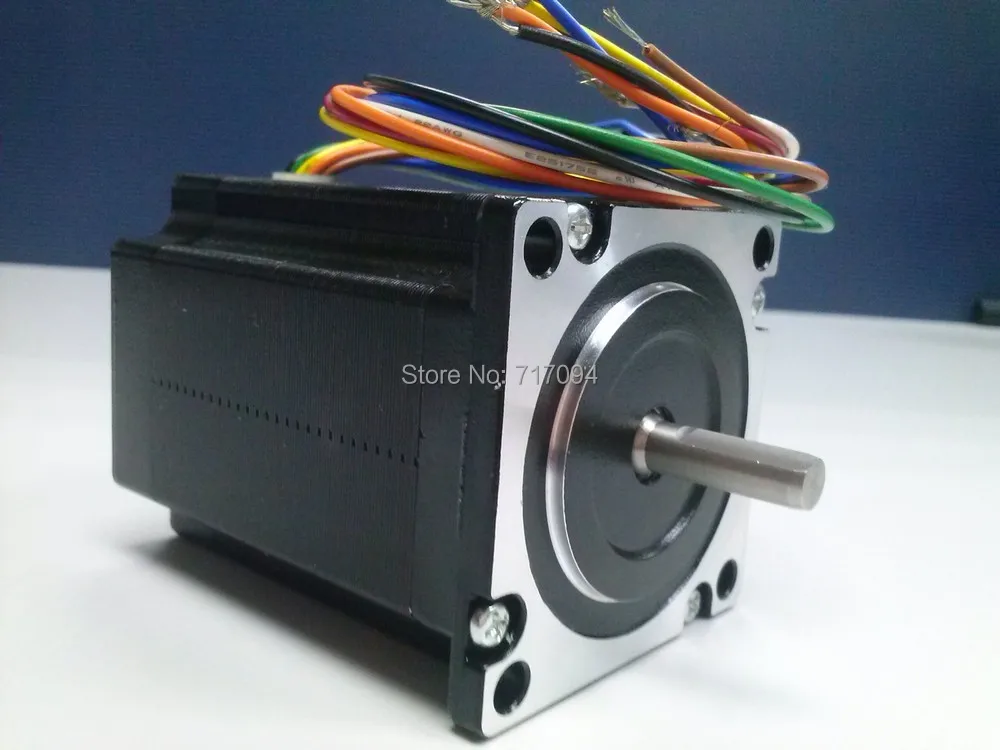
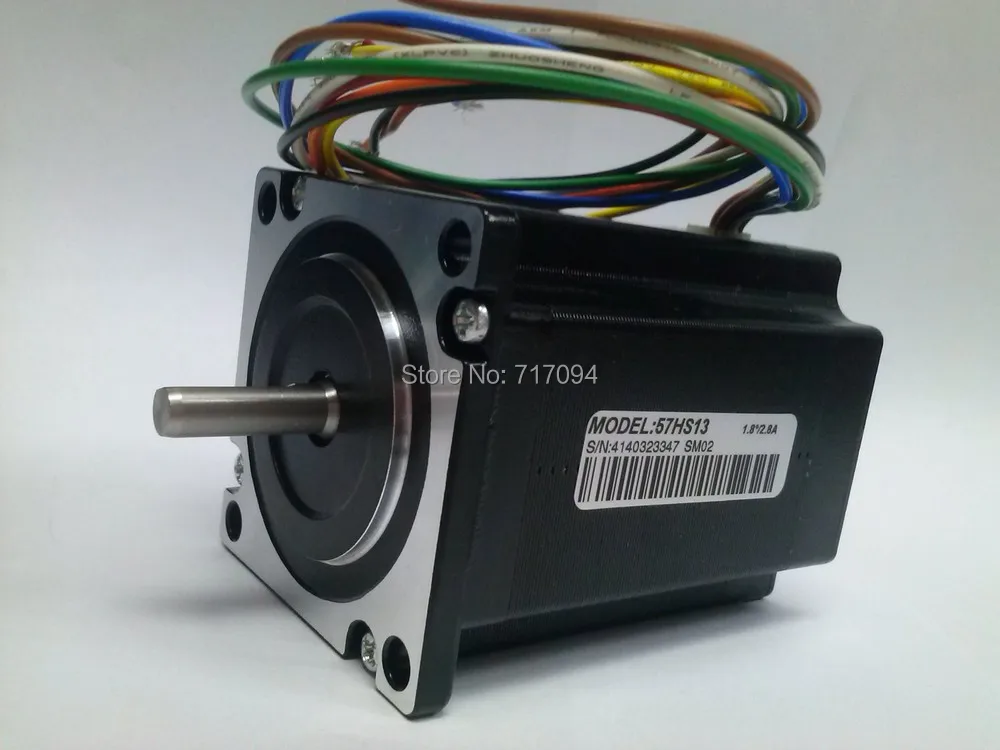
Двухфазный шаговый двигатель 57HS13 подходит для широкого спектра применений управления движением. Завершенный с 8 приводами мотора, мотор может быть соединен несколькими различными способами, включая биполярные серии, биполярные параллельные и однополярные.
| Угол поворота | 1,8 ° |
| Точность угла шага | + 5% (полный шаг, без нагрузки) |
| Температура подъем | 80°cmax |
| Окружающего Температура | -10 °C-+ 50 °C |
| Сопротивление изоляции | 100 M? min.500VDC |
| Прибор для тестирования Диэлектрической прочности | Напряжение переменного тока 500 В на одну минуту |
| Вал радиальная игра | 0,06 Макс. (450g-нагрузка) |
| Осевое играть | 0,08 Макс. (450g-нагрузка) |
| Кол-во ведет | 8 |
| Партномер | Соединение | Удерживающий крутящий момент Oz-in (нм) | Фазный ток (А) | Фазовое сопротивление (Ом) | Индуктивность фазы (mH) | Инерция ротора Oz-in-sec2 (g. cm2) |
| 57HS13 | (Биполярный) параллельная | 254,88 (1,8) | 4,0 | 0,5 ± 10% | 2,1 ± 20% | 0,006532 (460) |
| (Биполярный) серии | 254,88 (1,8) | 2,0 | 2,0 ± 10% | 8,4 ± 20% | ||
| Однополярный | 184,08 (1,3) | 2,8 | 1,0 ± 10% | 2,1 ± 20% |
Характеристики
- Фаза
- 2
- Сертификация
- Европейский сертификат соответствия / ИСО
- Тип
- stepper motor
Сопутствующие товары


