
Описание
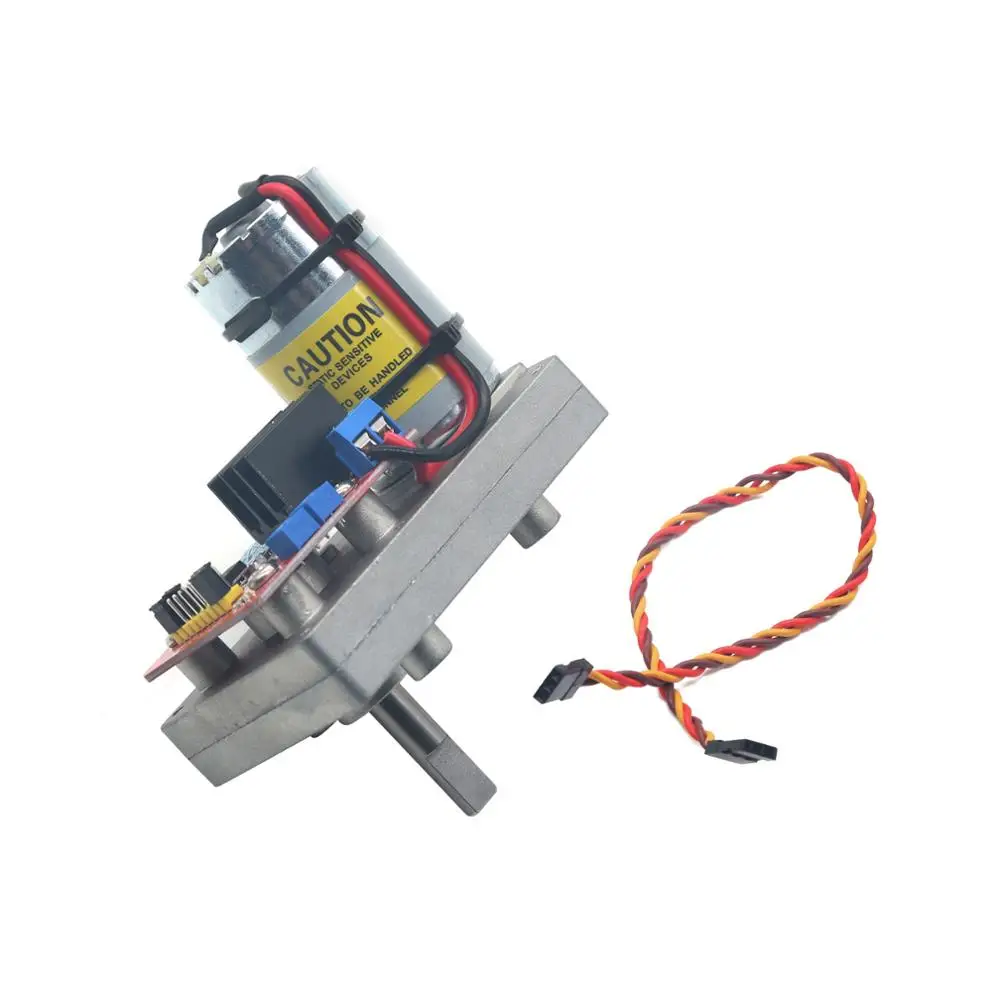
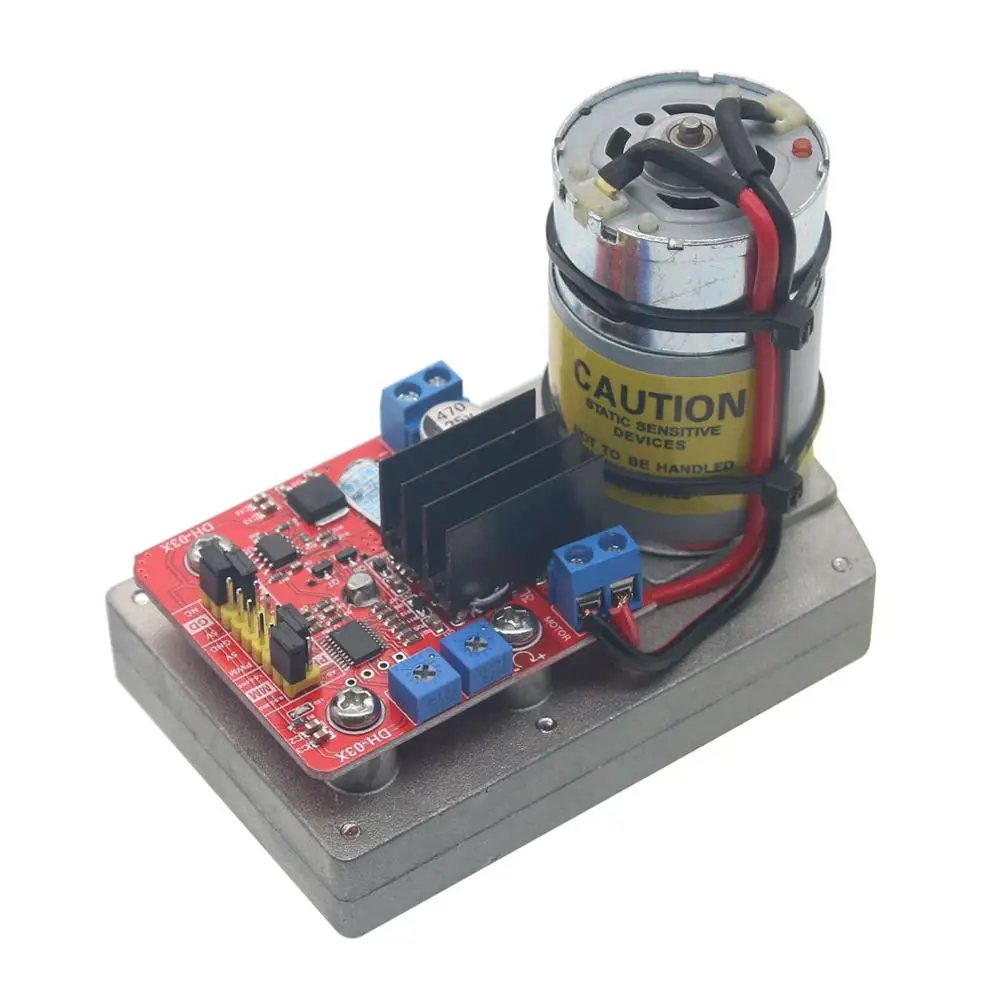
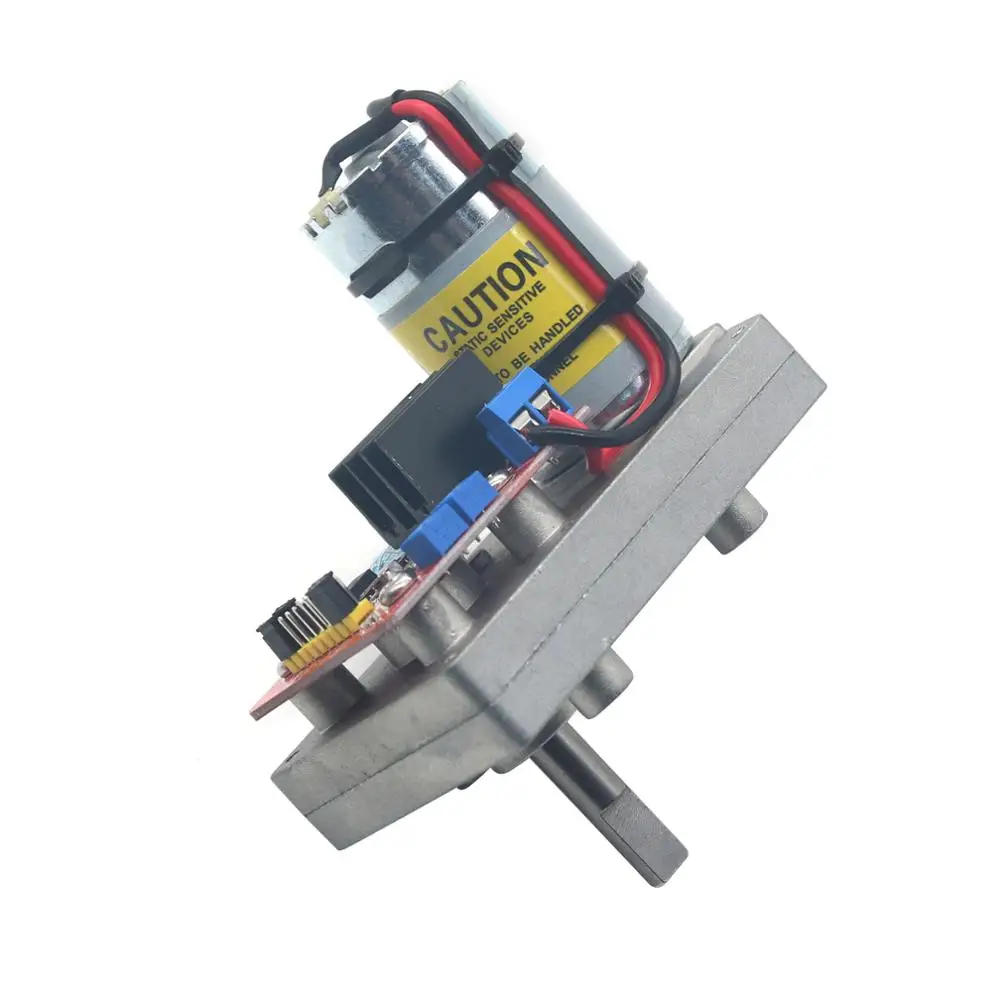
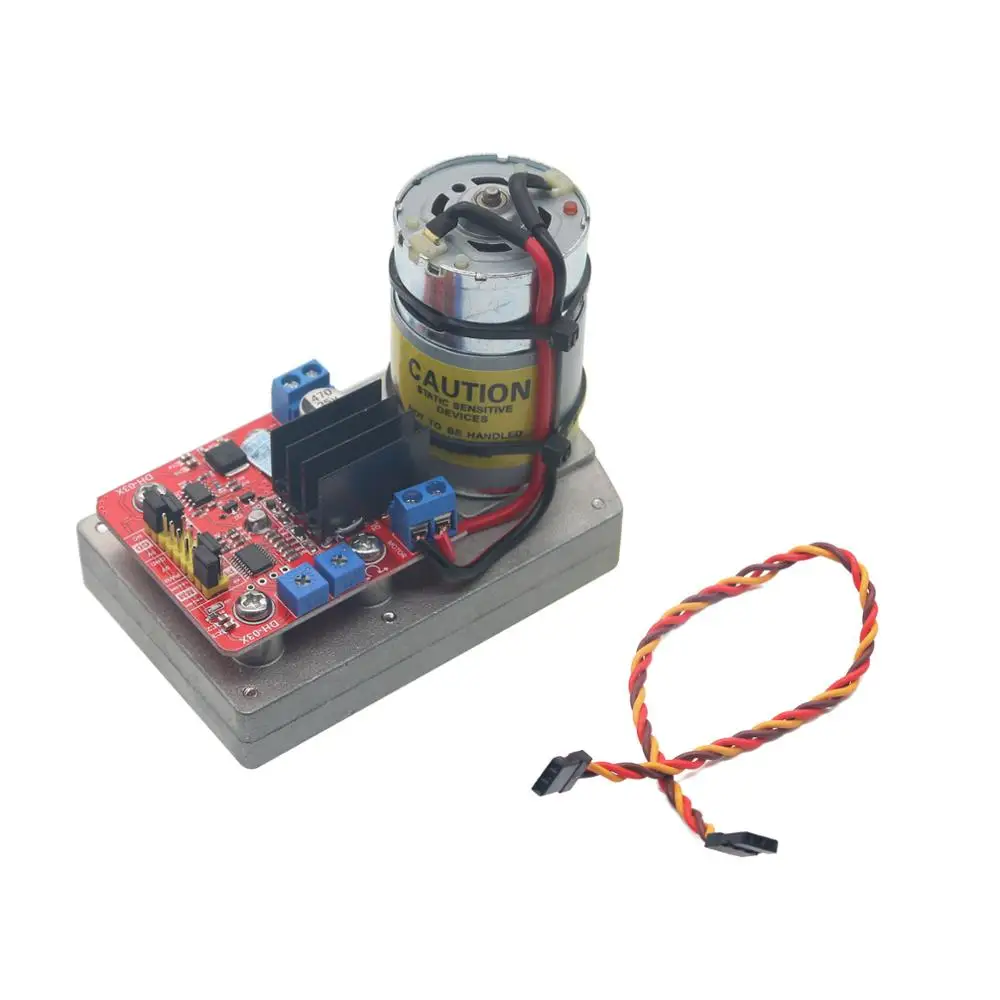
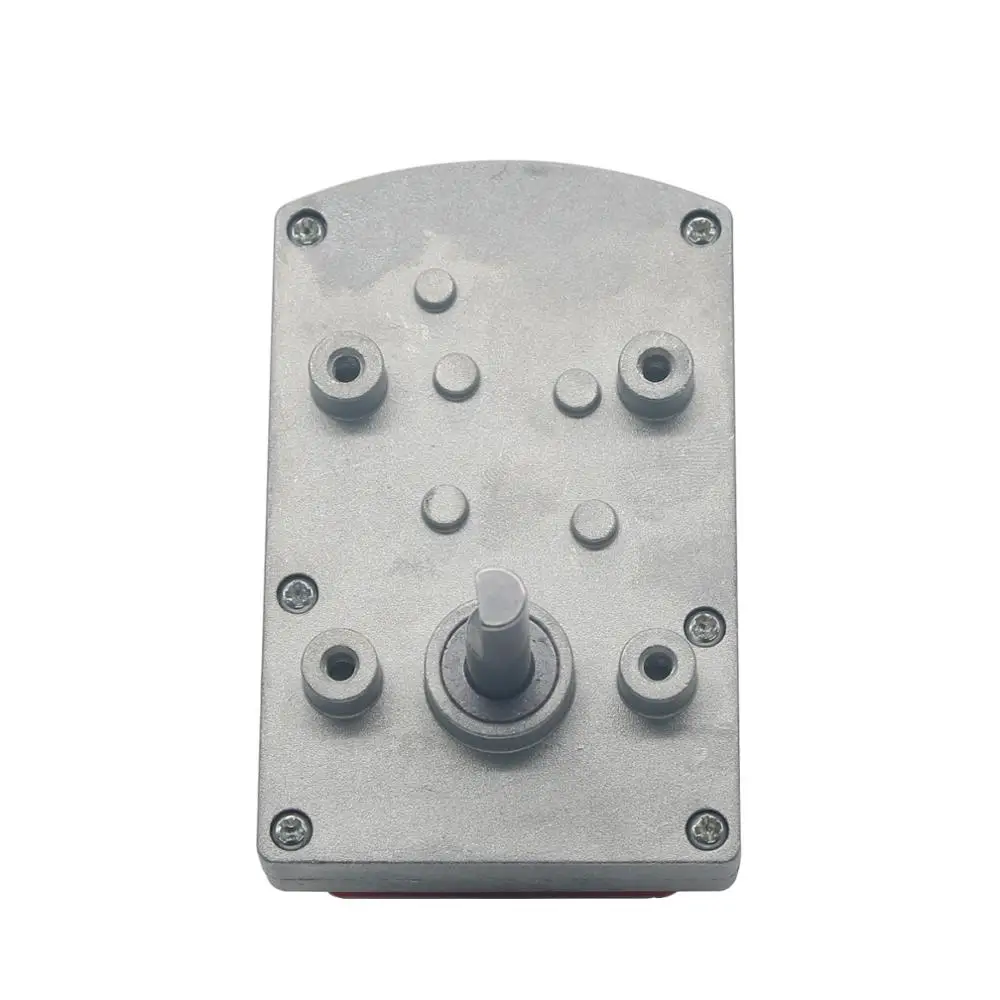
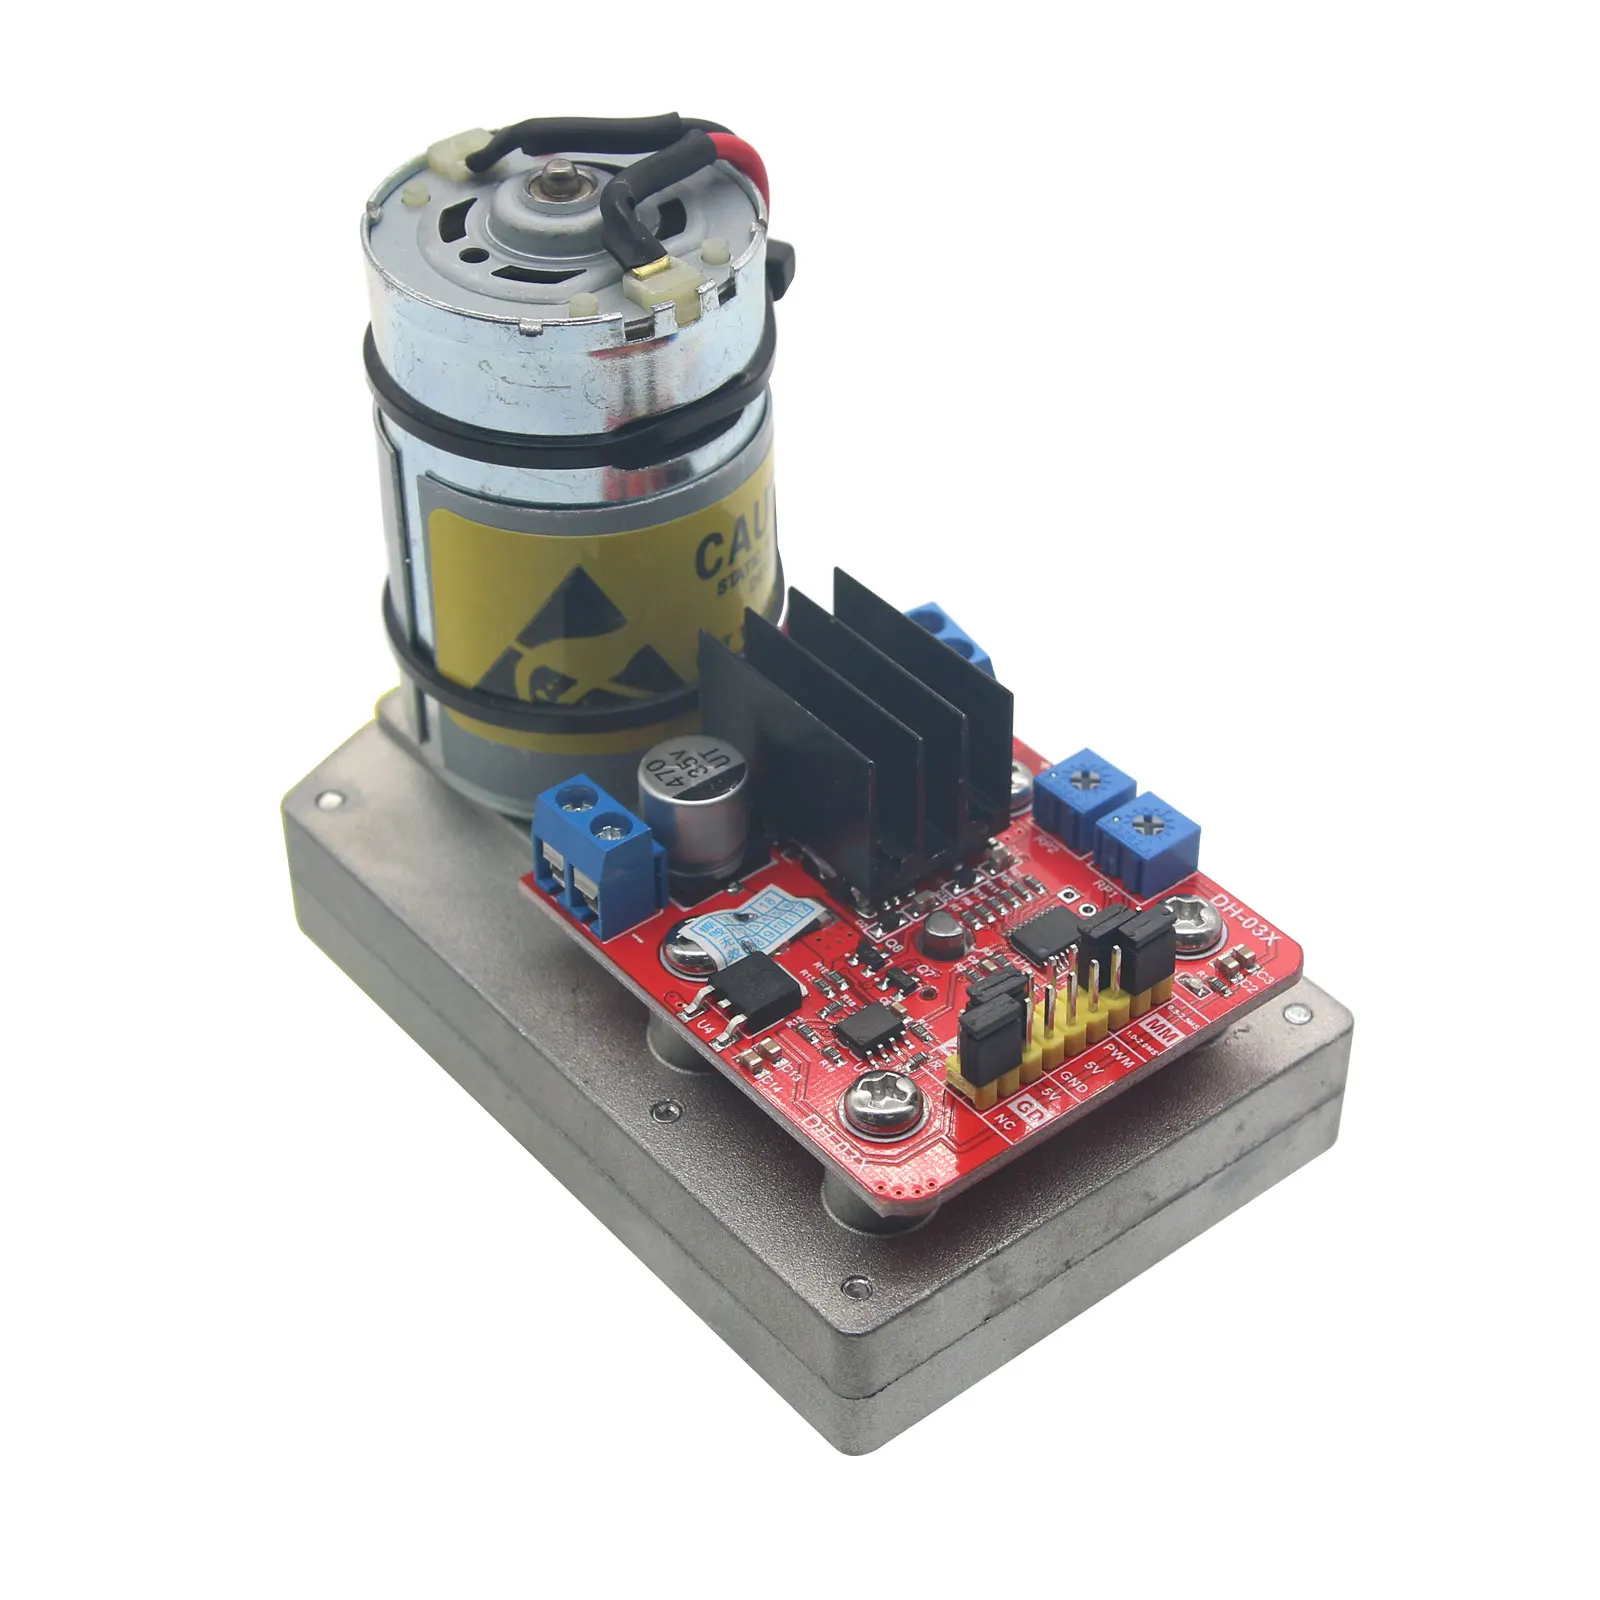
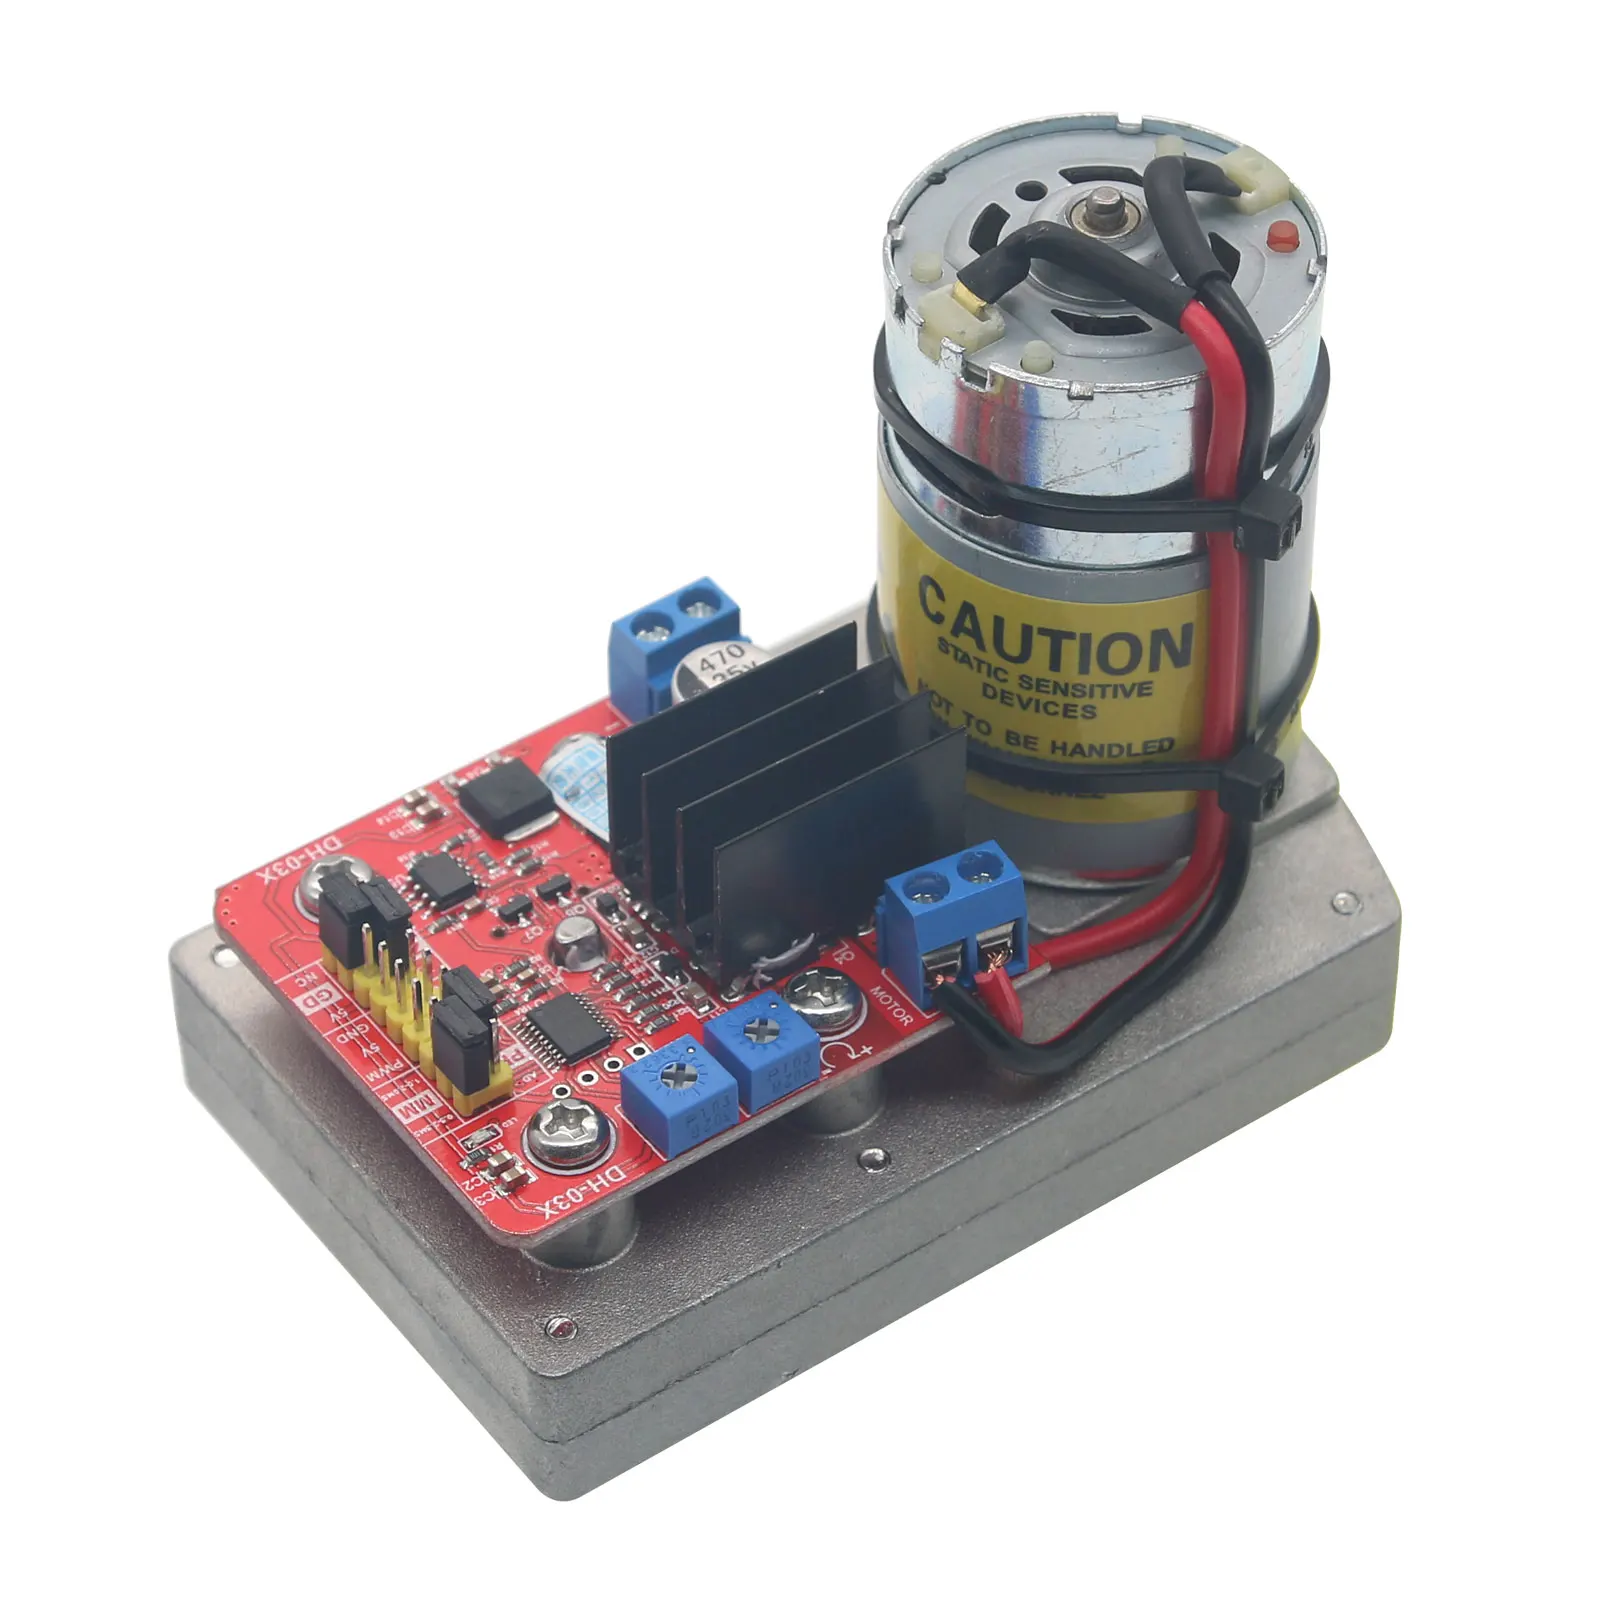
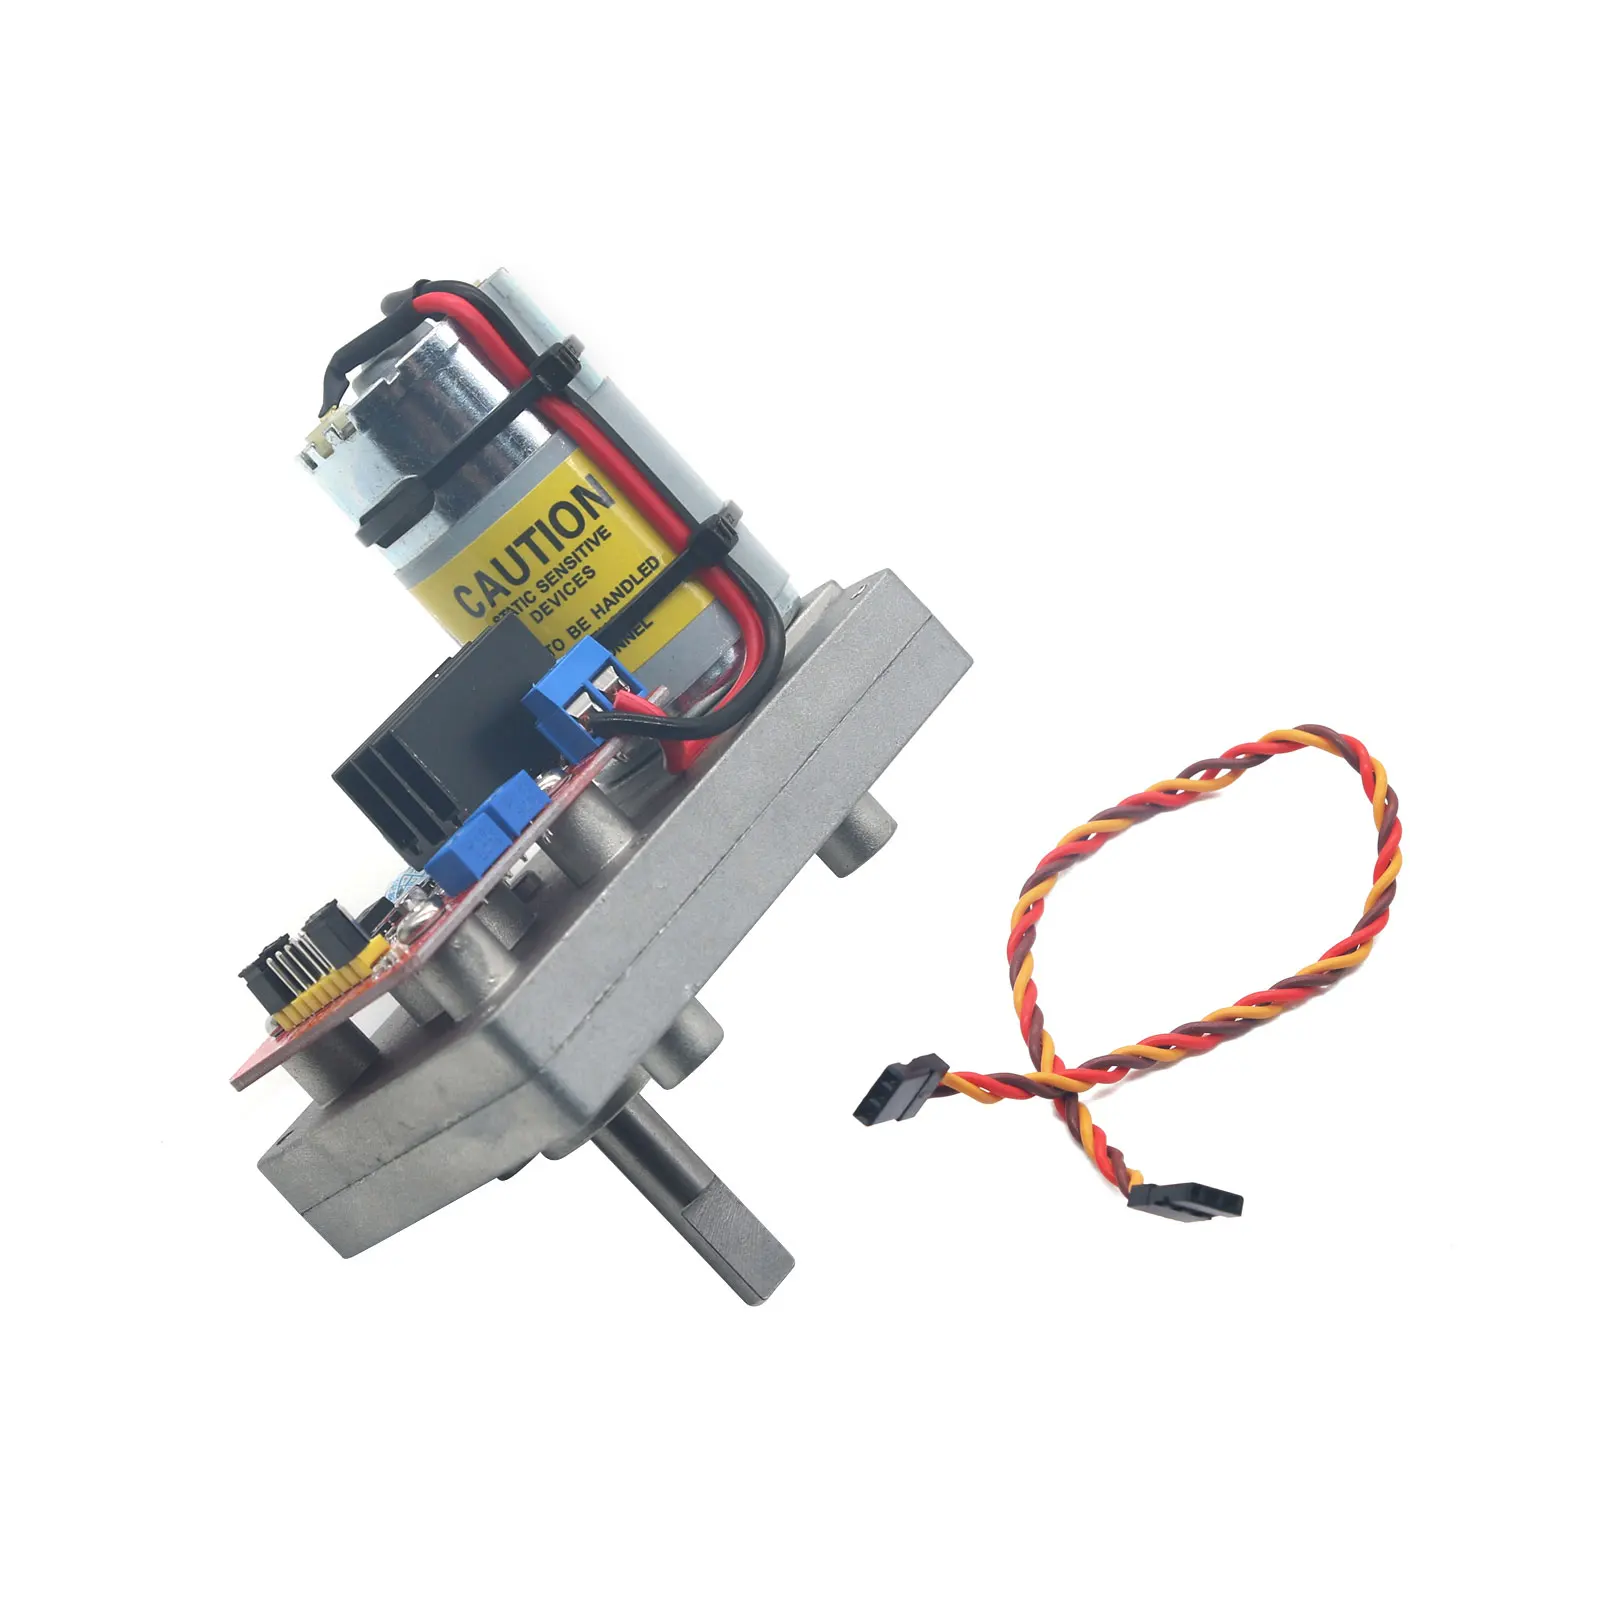
Завеса сервопривод с высоким крутящим моментом DC12V 24 V 380kg. См Сталь Шестерни с потенциометром для робот Механическая рука робота
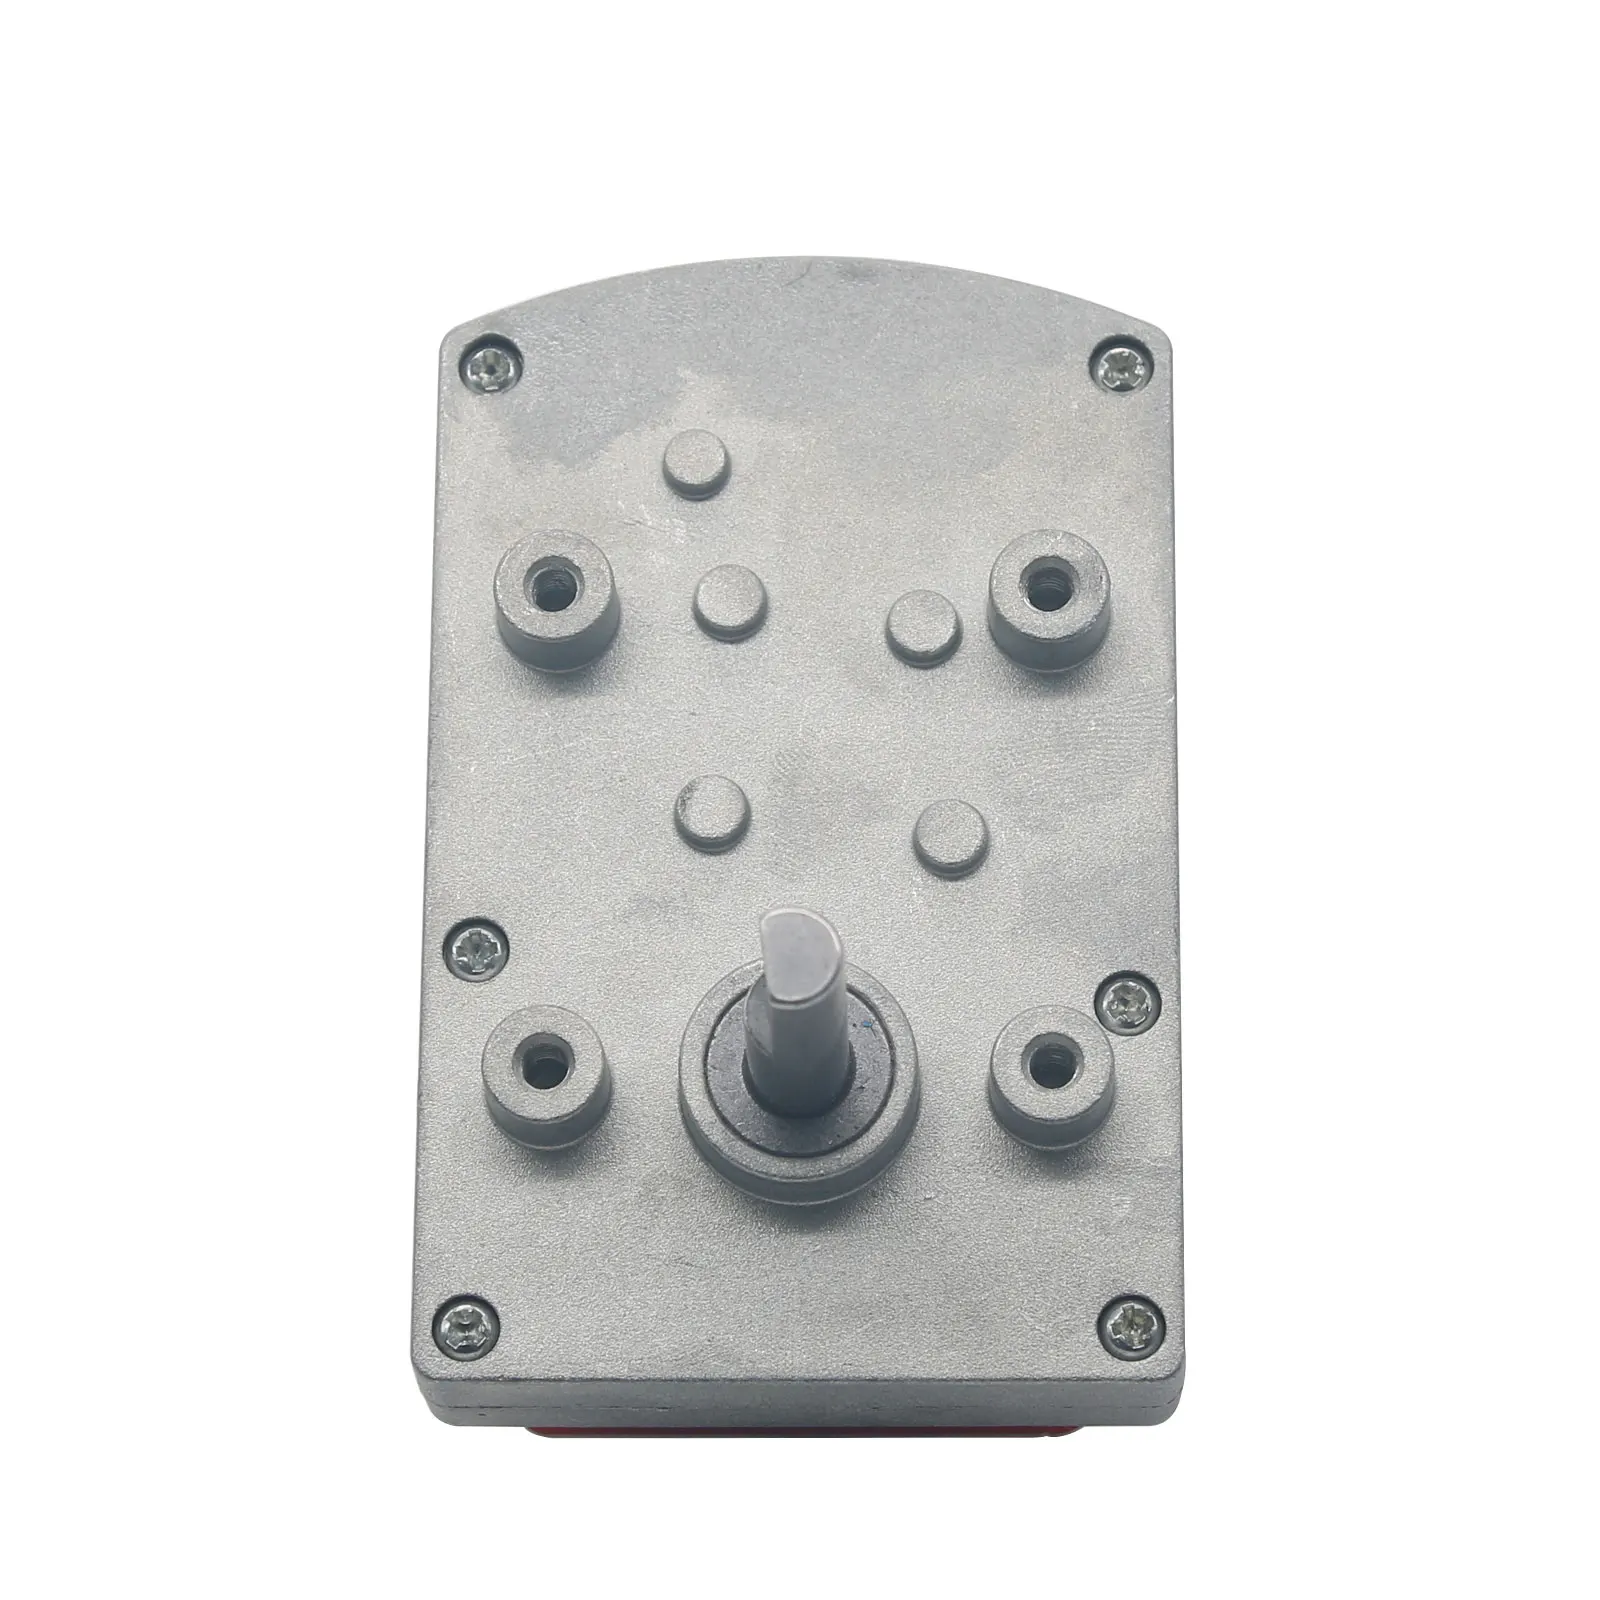
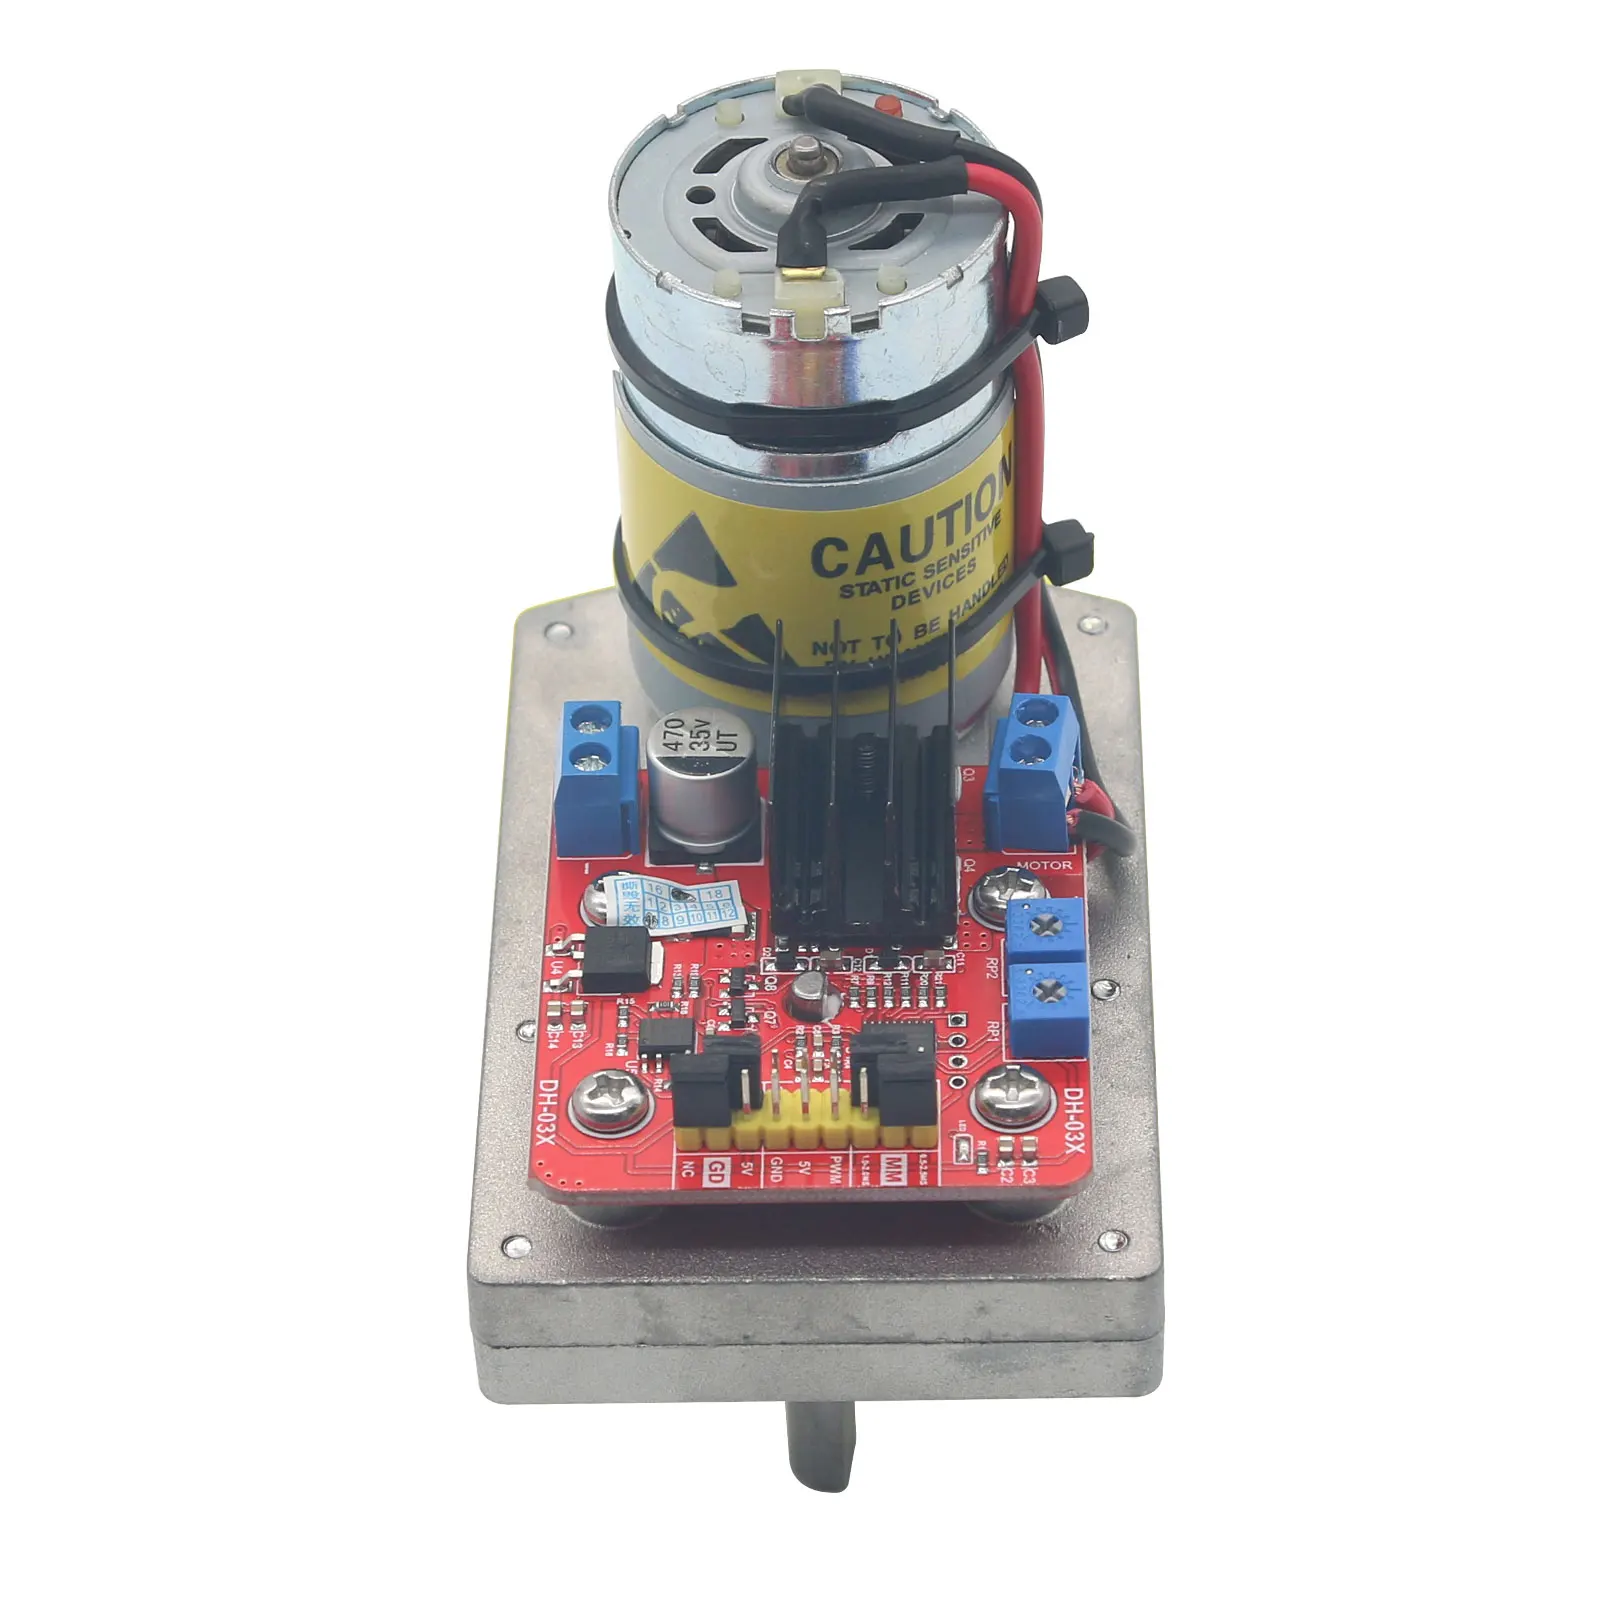
Функции:-Конструкция с потенциометр-Управление потенциометром, дистанционное управление-Регулировка тока и регулировка угла-Переключение CW и CCW, переключение AD и PWM, ширина импульса 1-2 мс и 0,5-2,5 мс-Совместимость с Futaba, JR, SANWA, Hitec и т. Д.Параметры:-Рабочее напряжение: DC12-24V-Ток без нагрузки: <500 мА-Максимальный крутящий момент (фактическое измерение): 380кг. См (24 В); 1764н. См (24 В); 90кг. См (12 В); 882н. См (12 В)-Угловая скорость: 0,5 с/60 градусов, когда 24 В; 1,0 с/60 градусов, когда 12 В-Угол поворота: 330 градусов Макс. (0-360 градусов, регулируемый)-Входной режим: PWMIN-это PWM сигнал; ADIN-аналоговый сигнал напряжения (потенциометр)-Диапазон входного сигнала импульса: 0,5 мс-2,5 мс для всех "мульти канальный контроллер", 1 мс-2 мс для пульта дистанционного управления дроном, SCM программы, Arduino и т. Д.-Диапазон входного сигнала напряжения: 0-5 В-Точность управления: 0,32 градусов-Вес: 530 г-Материал шестерни: сталь-Размер: 95,5*60,5*102,6 мм-Применение: робот, механическая рукоятка, другие области управления высоким крутящим моментом-Входная мощность: DC12-24V-Мощность двигателя: 12-24 ВПосылка список:-1 рулевая машина



Характеристики
- Бренд
- TZT
- keywords
- Steel Gear
- keywords 1
- Robot Mechanical Arm
- keywords 2
- High Torque Servo
- Working voltage
- DC12-24V
- Maximum torque 1
- 380kg.cm(24V)
- Maximum torque 2
- 1764N.cm(24V)
- Maximum torque 3
- 90kg.cm(12V)
- Maximum torque 4
- 882N.cm(12V)
- Angular velocity
- 0.5s/60degree
- Rotation angle
- 330 degree MAX
- Input mode
- PWMIN is PWM signa
- Pulse signal input range
- 0.5ms-2.5ms for all "multi channal controller"
- Voltage signal input range
- 0-5V
- Control accuracy
- 0.32 degree
- Weight
- 530g
- Gear material
- Steel
- Size
- 95.5*60.5*102.6mm
- Application
- Robot, mechanical arm, other high torque control area
- Power input
- DC12-24V
- Motor output
- 12-24V
Сопутствующие товары


